로봇 없이, 코드 한 줄 안 짜고 이족보행 로봇에게 걷기를 가르쳤습니다 (Claude Code + DGX Spark)
2026.10.25
📝 한줄 요약
GitHub 주소 하나로 시작해서, 하루 만에 오픈소스 이족보행 로봇 Microduck을 시뮬레이터에 띄우고 걷기를 강화학습시켰습니다. 4시간 40분 학습으로 평균 보상이 2.5에서 112.5가 됐고, 1초 만에 넘어지던 로봇이 제한 시간 20초를 거의 다 버티게 됐습니다.
🎯 배경 / 문제 상황
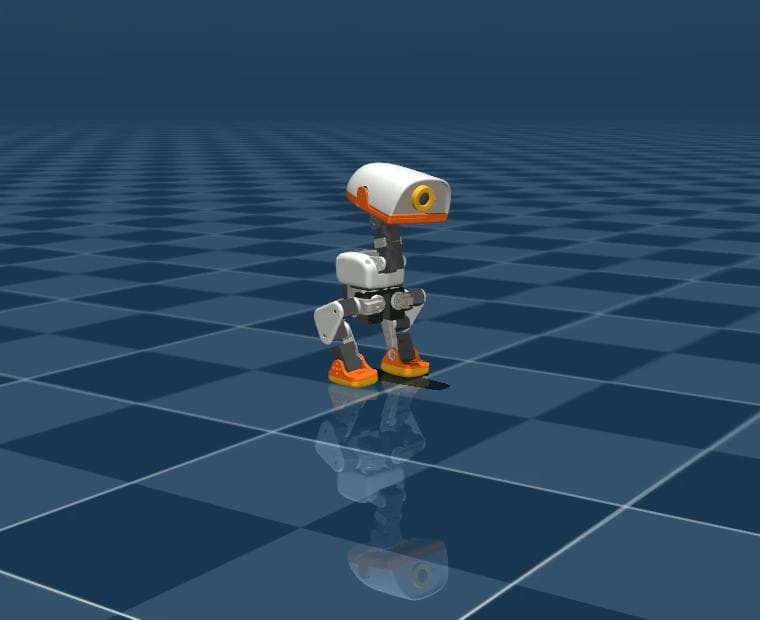
Pollen Robotics가 공개한 Microduck이라는 로봇이 있습니다. 키 25cm, 무게 800g짜리 오리 모양 이족보행 로봇인데, 신경망(강화학습 정책)으로 걷고, 구르고, 넘어지면 혼자 일어납니다. 영상을 보고 꽂혔습니다.
문제는 저한테 로봇이 없다는 것, 그리고 로봇공학도 강화학습도 따로 공부해 본 적이 없다는 것이었습니다. 대신 집에 NVIDIA DGX Spark가 한 대 있었습니다. "실물 없이 이 컴퓨터로 어디까지 해 볼 수 있을까?" 궁금해서 Claude Code에게 GitHub 주소 하나만 던져 봤습니다.
💡 이때 쓴 프롬프트
https://github.com/pollen-robotics/microduck 설치해줘
정말 이게 전부였습니다.
🔧 작업 과정
1. 설치: 처음 보는 Rust 프로젝트가 한 번에 돌아감
Claude Code는 README와 기여 가이드를 먼저 읽더니, 이 저장소가 로봇 보드에서 도는 Rust 프로그램 묶음이라는 걸 파악했습니다. Rust 컴파일러를 깔고, 전체를 빌드하고, 테스트 1,810개를 돌려서 전부 통과하는 것까지 확인했습니다.
딱 하나 제가 한 일이 있습니다. 시스템 라이브러리 설치에 관리자(sudo) 암호가 필요해서, Claude가 알려 준 명령어 한 줄을 제가 직접 실행했습니다.
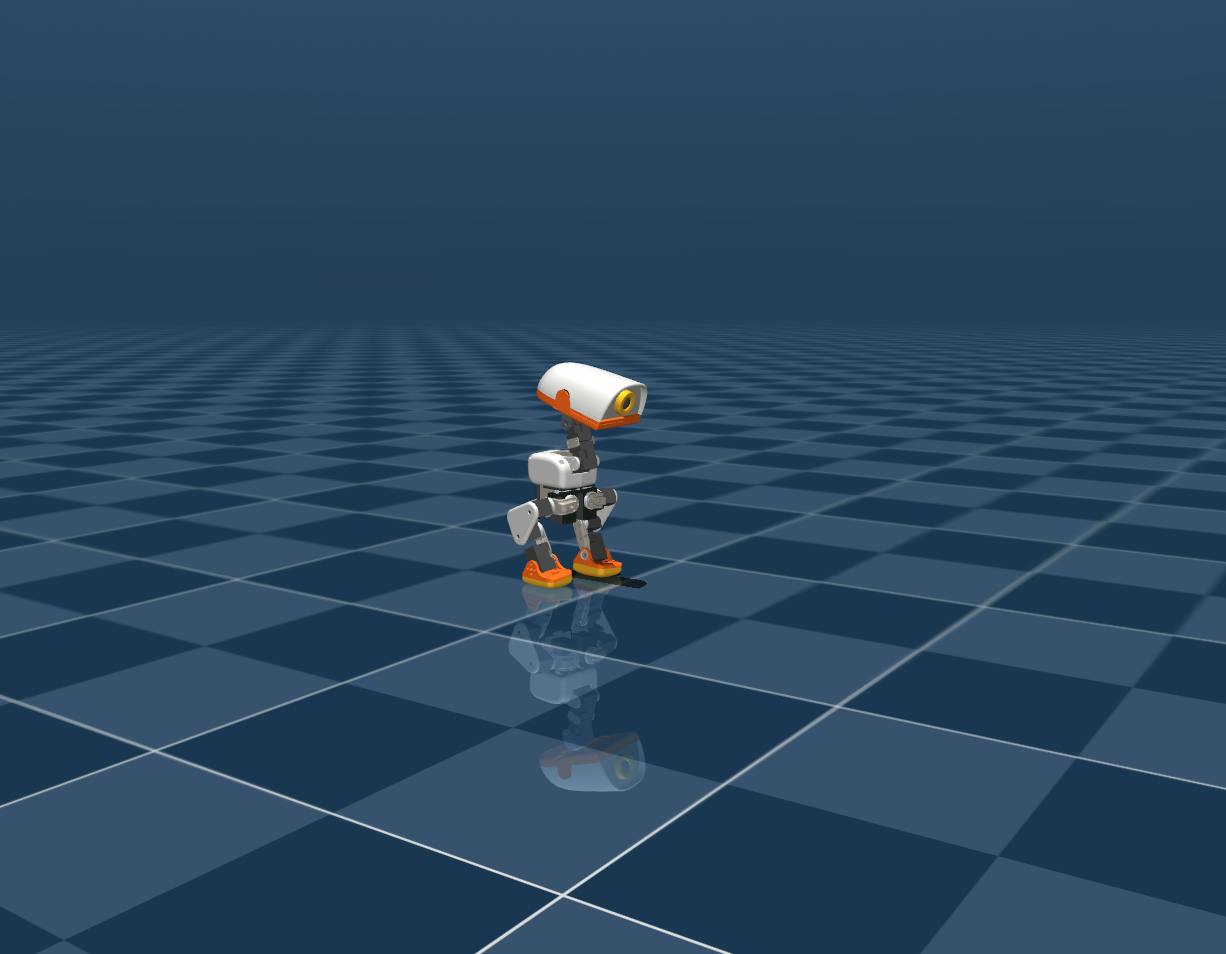
그다음 Claude가 먼저 물어봤습니다. "실물 로봇이 없다면 시뮬레이터를 쓰셔야 하는데, 그러려면 옆 저장소(microduck_rl)도 필요합니다. 같이 설치할까요?" 저는 "계속해줘"라고만 했고, 잠시 뒤 화면에 MuJoCo 물리 시뮬레이터 창이 뜨면서 오리 로봇이 바닥에서 스스로 일어섰습니다.
2. "어떻게 해야 해?"에서 키보드 조종기까지
막상 띄워 놓으니 뭘 해야 할지 몰랐습니다. 그대로 물었습니다.
💡 이때 쓴 프롬프트
화면에 떴는데 어떻게 해야 해?
Claude는 마우스로 화면을 돌리는 법, 터미널에서 걷게 하는 명령, 쓸 수 있는 동작 5가지(앉기, 왼발·오른발 킥, 구르기, 바닥 집기)를 정리해 줬습니다. 그런데 명령어를 매번 치는 게 번거로웠습니다. Claude가 키보드 조종 프로그램을 만들어 줄 수 있다고 해서 부탁했더니, 로봇 프로그램 소스에서 통신 규약을 찾아보고 WASD로 움직이고 숫자키로 묘기를 부리는 조종기를 만들어 줬습니다. 마지막엔 조종 창까지 제 화면에 직접 띄워 줬습니다.
3. 걷기 강화학습: 4,096마리 오리가 동시에 넘어지는 중
이제 본론입니다.
💡 이때 쓴 프롬프트
걷기 강화학습 진행해보자
Claude는 바로 긴 학습을 걸지 않았습니다. 저장소 문서에 "긴 학습 전에 반드시 짧은 시험부터"라고 적혀 있다며, 64마리로 5번만 먼저 돌려 오류가 없는지 확인했습니다. 학습 기록 서비스(wandb)는 계정이 필요해서, 계정 없이 쓸 수 있는 TensorBoard로 바꿨습니다.
그리고 본 학습. GPU 안에서 로봇 4,096마리가 동시에 넘어지고 일어나며 걷는 법을 배웁니다. 5,000번 반복에 약 4시간 40분 걸렸습니다.
4. 가장 짜릿했던 순간: 반쯤 배운 뇌를 바꿔 끼우기
학습이 10% 정도 진행됐을 때, 중간 결과가 궁금했습니다.
💡 따라 해 볼 프롬프트 (실제로는 "어떻게 하면 돼? 한글로 설명해줘"라고만 했습니다)
학습 중간 결과를 시뮬레이터 덕에 넣어서 걷는 걸 보고 싶어. 어떻게 하면 돼? 한글로 설명해줘
Claude는 저장된 학습 결과(체크포인트)를 로봇이 읽는 파일(ONNX)로 바꾸고, 실행 중인 덕의 걷기 정책을 재시작 없이 갈아 끼우는 과정을 try-walk.sh라는 스크립트 하나로 묶어 줬습니다.
500번만 학습한 "반쯤 배운 뇌"를 넣고 키보드로 몰아 봤는데, 진짜로 걸었습니다. 넘어지지도 않았습니다. 내가 학습시킨 로봇이 내가 누르는 방향으로 걸어가는 걸 보니 꽤 뭉클했습니다.
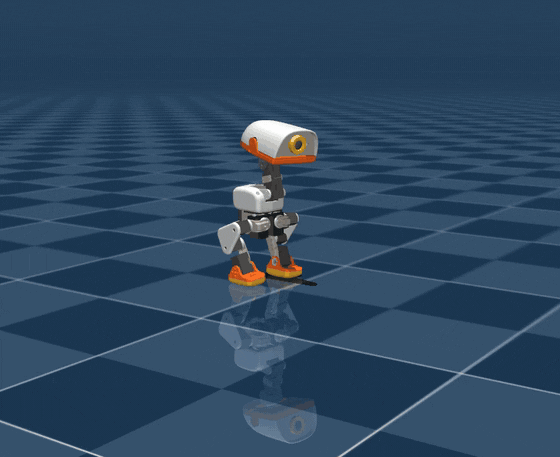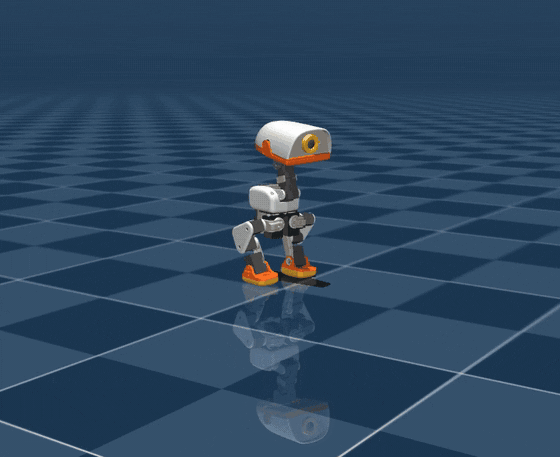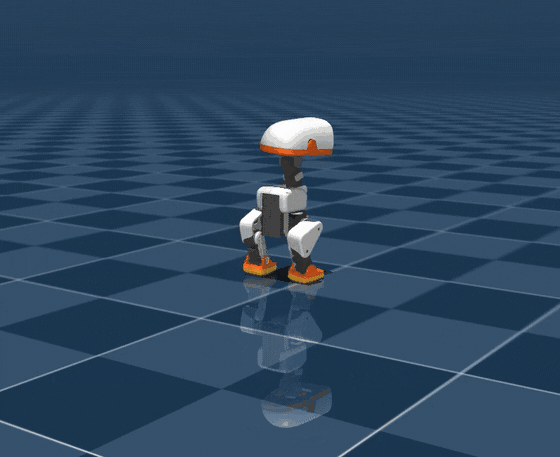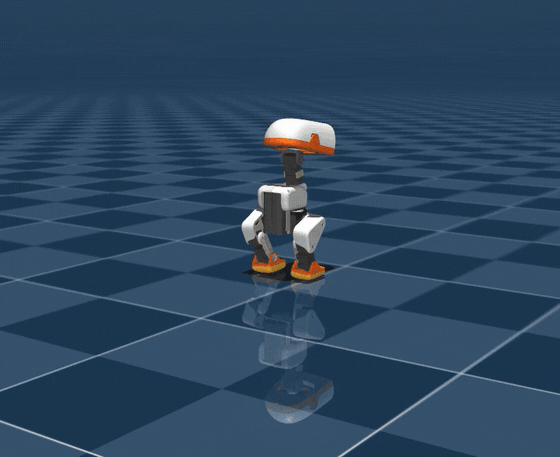
5. 구르기도 배워 볼까?
걷기 학습이 끝난 다음 날 아침, 욕심이 생겼습니다.
💡 이때 쓴 프롬프트
구르기 학습시켜줘
Claude는 구르기 학습 설정 파일의 개발자 메모까지 읽었습니다. 그리고 "3,000번과 6,000번째에 난이도가 바뀌도록 설계돼 있으니 6,000번 돌리겠다"고 알아서 정했습니다. 처음엔 평균 보상이 -8.5(대부분 실패)였는데, 1,250번쯤 지나자 28.9까지 올라왔습니다.
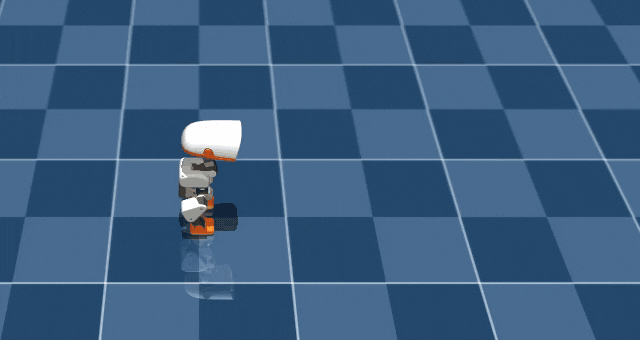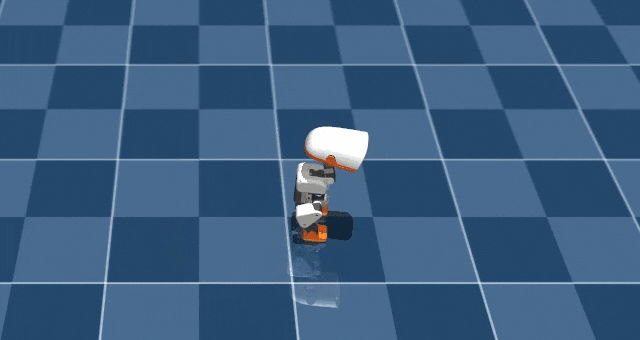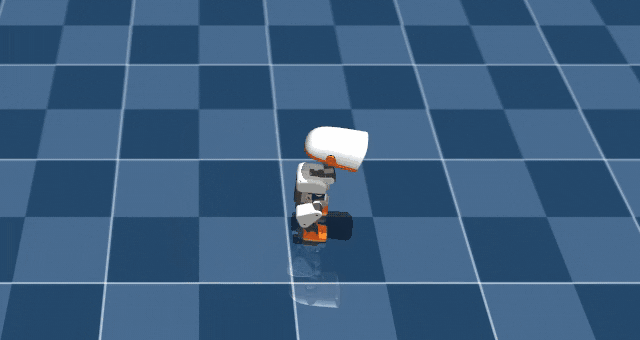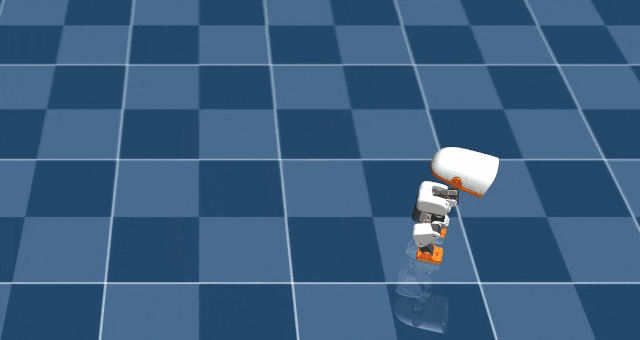
6. 영어 그래프가 불편해서, 한글 대시보드를 만들었다
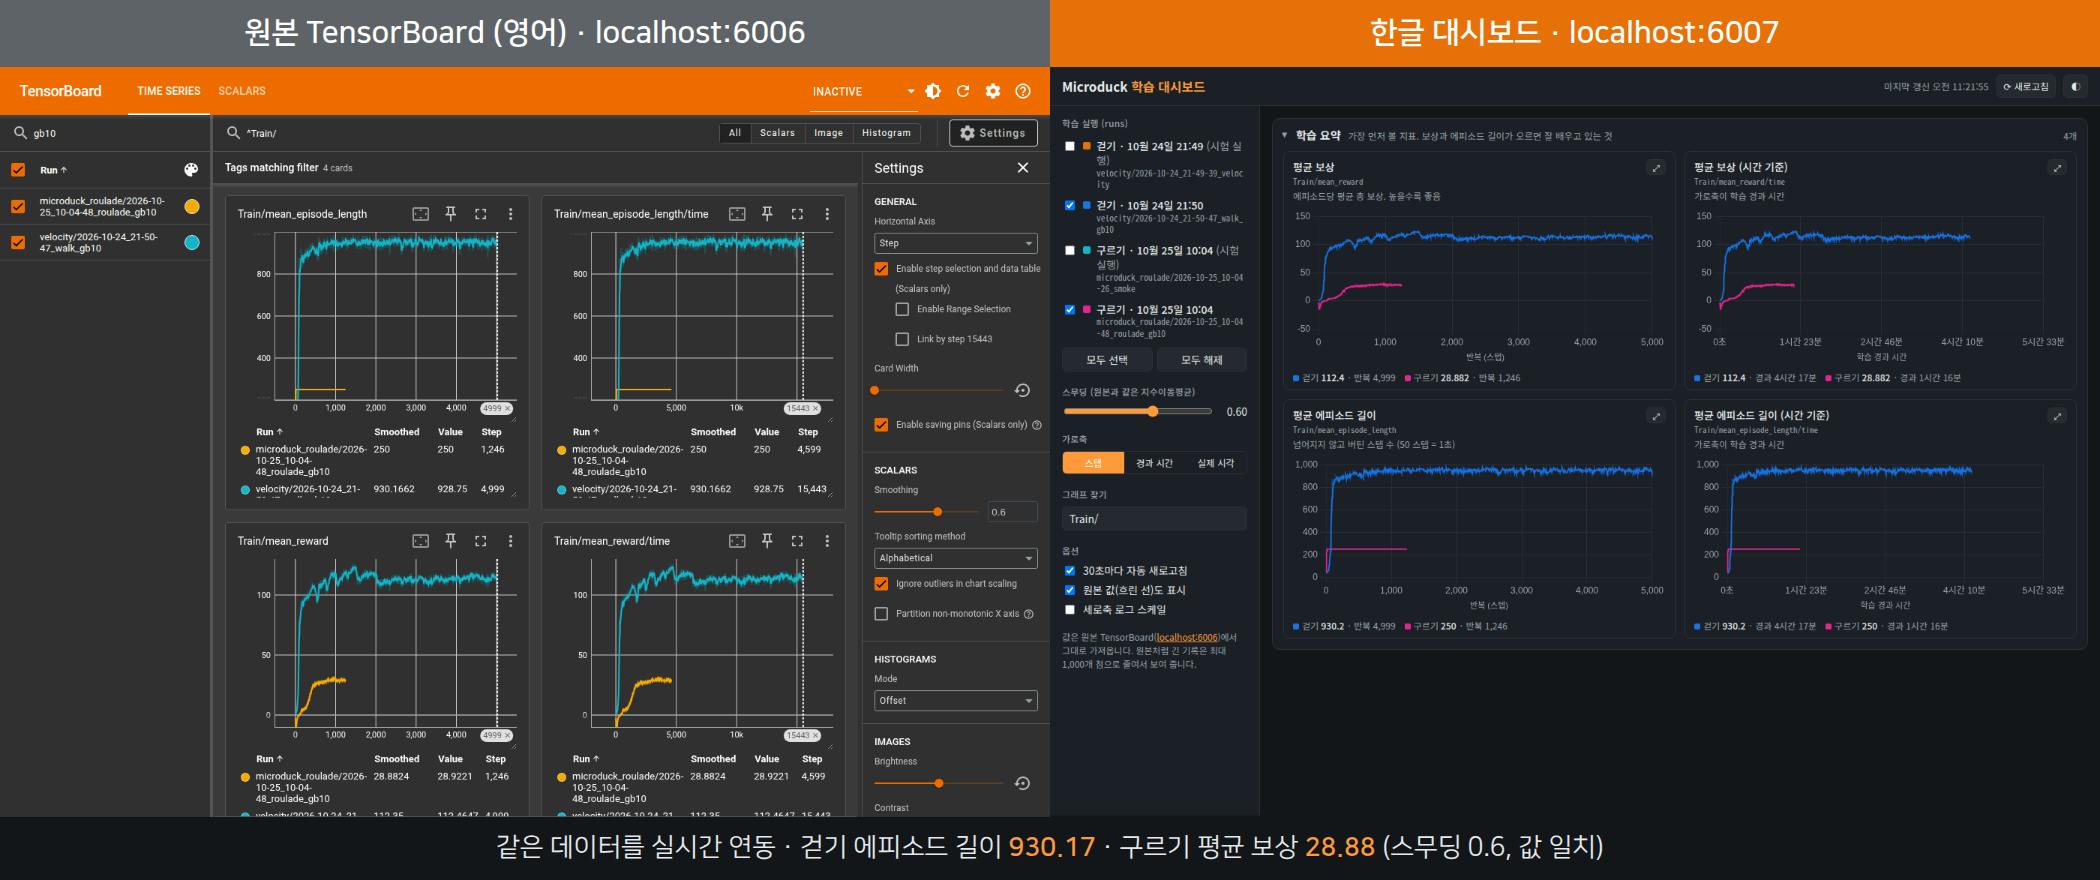
학습 상황은 TensorBoard 그래프로 보는데, 전부 영어였습니다. Episode_Reward/track_linear_velocity가 뭔지 알 수가 없었습니다.
💡 이때 쓴 프롬프트
그래프 페이지가 영어로 되어있어. 한글페이지 새로 만들어줘.
데이터와 값은 원본페이지와 똑같게(데이터 연동 되도록)
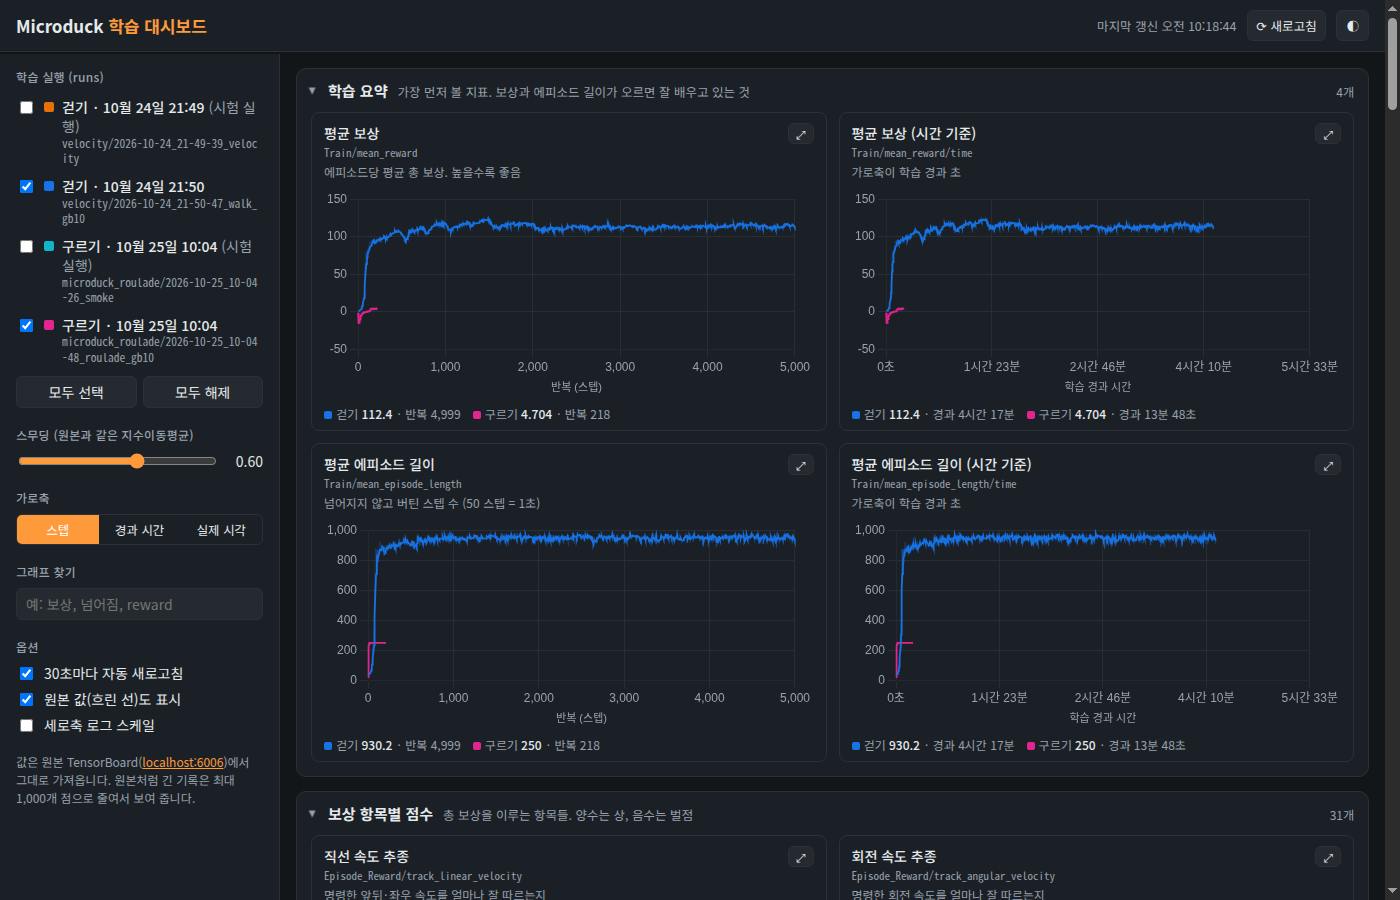
Claude는 TensorBoard 내부의 데이터 통로를 찾아서, 원본에서 값을 그대로 가져오는 한글 대시보드를 만들었습니다. 그래프 66개 하나하나에 "직선 속도 추종: 명령한 앞뒤·좌우 속도를 얼마나 잘 따르는지" 같은 한글 이름과 설명을 붙였습니다. 다 만든 뒤에는 스스로 화면을 캡처해서 어색한 표시 두 군데를 고쳤고, 원본과 값을 대조해 소수점까지(112.4647) 같다는 것도 확인했습니다. 30초마다 자동으로 새로고침돼서, 학습이 진행되는 걸 한글로 지켜볼 수 있습니다.
😓 막혔던 순간
관리자 암호. Claude는 sudo 암호가 필요한 설치를 직접 할 수 없습니다. 대신 정확한 명령어를 주면서 프롬프트 창에 !를 붙여 실행하라고 알려 줬고, 한 줄 실행하니 끝났습니다.
덕이 사라졌다. 어느 순간 화면에서 오리가 사라졌습니다. "마이크로덕이 사라졌어" 한 마디만 보냈는데, Claude가 프로세스와 로그를 뒤져 원인을 찾았습니다. 제가 MuJoCo 창을 닫으면서 시뮬레이션이 꺼졌고, 로봇 두뇌 프로그램만 남아서 "연결 거부"를 반복하고 있었습니다. 재시작으로 바로 복구됐고, 앞으로는 창을 닫지 말고 duck-sim down으로 끄라는 안내도 받았습니다.
원래대로 되돌리기가 안 됨. 학습한 정책을 넣은 뒤 원래 정책으로 되돌리는 명령이 시뮬레이터에선 오류가 났습니다. Claude는 시뮬레이터를 재시작하면 원래 정책으로 돌아온다는 걸 확인하고, 그 방법을 스크립트의 reset 기능으로 넣어 버렸습니다.
솔직히 가장 막막했던 건 처음 "이제 뭘 하지?"였습니다. 그런데 모르면 모른다고 그대로 물으면 되더라고요.
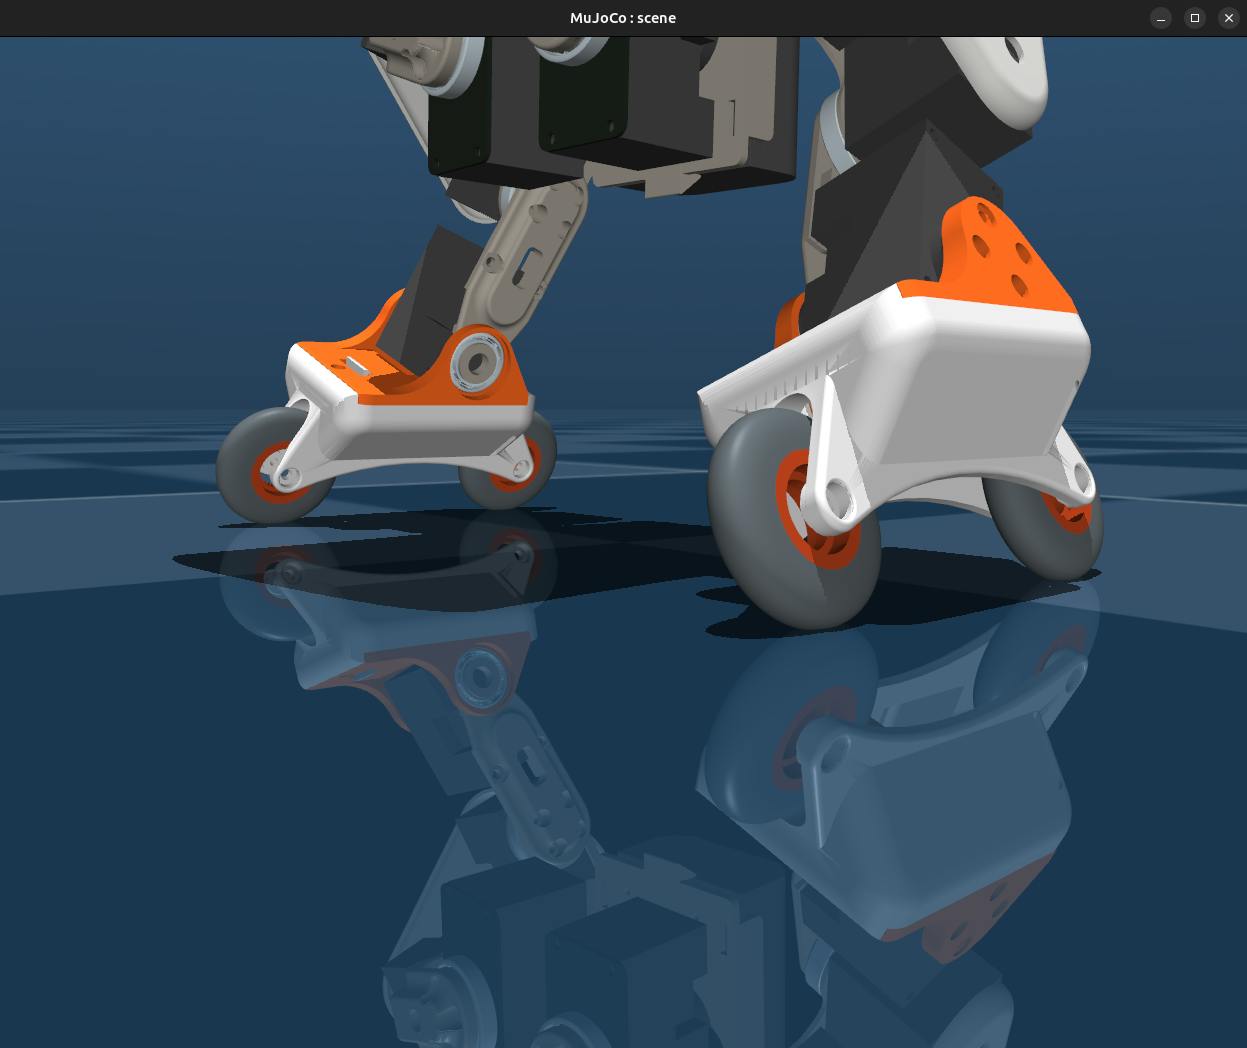
마지막으로 롤러스케이트 장착 성공~!
📊 결과
처음 보는 Rust 프로젝트 설치, 빌드, 테스트 1,810개 통과, 시뮬레이터 구동까지 대화 한 번으로 끝
걷기 학습: 로봇 4,096마리 × 5,000번 반복, 약 4시간 40분
평균 보상 2.5 → 112.5
넘어지지 않고 버틴 시간 약 1초 → 약 19초 (제한 시간 20초)
구르기 학습: 평균 보상 -8.5 → 28.9 (진행 중, 1,250/6,000번째 반복)
제가 직접 짠 코드 0줄. 키보드 조종기, 정책 교체 스크립트, 한글 대시보드 모두 말로 요청해서 받음
💡 핵심 팁
모르는 분야일수록 "어떻게 해야 해?"를 그대로 물어보세요. 저는 강화학습 용어도 몰랐지만, 화면에 뜬 걸 보고 "어떻게 해야 해?", 덕이 사라지면 "사라졌어"라고만 했습니다. Claude Code는 저장소 문서와 로그를 직접 읽고 답을 찾아옵니다. 그리고 영어 그래프든 긴 명령어든 불편한 게 보이면 "한글로 만들어줘", "스크립트로 묶어줘"처럼 내가 쓰기 편한 형태로 바꿔 달라고 하세요. 도구를 나한테 맞추는 게 가능합니다.
🚀 다음 계획
구르기 학습(6,000번) 끝나면 시뮬레이터 덕에 넣어서 실제로 굴려 보기
직접 만든 걷기 정책과 공식 정책을 나란히 비교해 보기
거친 지형(Rough) 걷기, 넘어졌다 일어나기 같은 다른 동작도 학습해 보기
언젠가 실물 Microduck을 구하면, 여기서 학습한 정책을 진짜 로봇에 올려 보기
작성일: 2026-10-25 | 도구: Claude Code (Opus 5.5) | 프로젝트: Microduck 시뮬레이션 & 강화학습 | 환경: NVIDIA DGX Spark

필요한 AI 정보만
메일함에 쏙쏙 넣어드려요.
지금 핫한 AI 소식부터 직접 해 본 사례까지, 월요일마다 무료로 받아보세요
Spark님, 안녕하세요! 로봇 없이 GitHub 주소 한 줄로 시작해서 이족보행 로봇에게 걷기를 가르치는 데까지 간 과정이 정말 흥미롭게 읽혔어요.
특히 Claude가 "긴 학습 전에 반드시 짧은 시험부터"라는 문서 내용을 읽고 64마리로 5번만 먼저 돌려 본 점, 그리고 학습 10% 지점의 "반쯤 배운 뇌"를 시뮬레이터에 바꿔 끼워 직접 걷게 해 본 순간이 인상 깊었어요. 평균 보상 2.5 → 112.5, 1초 만에 넘어지던 로봇이 약 19초를 버티게 됐다는 수치가 있어서 변화가 확 와닿습니다.
영어 그래프가 불편해서 값은 그대로 두고 한글 대시보드를 만들고, 소수점까지(112.4647) 대조해 검증한 부분은 바로 따라 해 보고 싶은 팁이었어요. "모르면 모른다고 그대로 물으면 된다"는 정리도 좋았습니다. 구르기 학습 결과와 공식 정책 비교 후기도 기다릴게요.
꼬리 탁! 치고 응원하고 갈게요 🐈⬛