Hermes 펫 제작글 - 코드는 달리고 있었지만, 제 눈에는 가만히 서 있었습니다

2026.08.08
이전글
(1편) https://www.gpters.org/nocode/post/hermes-pet-production-post-FReodjzArRqPWi9
(2편) https://www.gpters.org/nocode/post/hermes-pet-production-post-tARGx73jHW43TkW
먼저 만든 펫인 후와고는 작업이 한창일 때 오른쪽 혹은 왼쪽으로 걷는 행동을 자주 보였습니다. 그래서 전 당연히 후와게도 한쪽 방향으로 뛰는 모습을 보고 싶었습니다.
정확히는 화면 여기저기를 뛰어다니게 만들고 싶었던 것은 아니었습니다. 지금 있는 자리에 머문 채 한 쪽 방향을 바라보고, 짧은 팔다리를 움직이며 열심히 달리는 시늉을 하기를 바랐습니다. AI가 도구를 실행하고 있을 때 작은 펫도 같이 일하는 것처럼 보이면 좋겠다고 생각했습니다.
그런데 후와게는 제가 기대한 달리기를 보여주지 않았습니다. 코드에는 run 상태가 들어왔고 running이라는 그림도 재생되고 있었습니다. 프레임도 한 장이 아니라 여섯 장이었습니다.
코드는 달리고 있었지만 제 눈에는 후와게가 가만히 서 있었습니다.
처음에는 달리기 그림이 잘못 연결된 단순한 버그라고 생각했습니다. 하지만 실제로 화면을 왕복시키고, 다시 원래 요구사항을 설명하는 과정에서 진짜 원인을 발견했습니다.
저와 후와게가 같은 ‘달리다’라는 말을 서로 다르게 이해하고 있었습니다.
🤖 목차
AI의 상태를 나타내는 펫의 동작
코드에서는 이미 달리고 있었습니다
제 눈앞에서 확인하기 위해 강제로 153px를 왕복시켰습니다
같은 ‘달리다’를 우리는 서로 다르게 이해했습니다
움직이지 않아도 방향을 가진 동작은 필요했습니다
1. AI의 상태가 바뀌면 펫의 동작도 바뀝니다
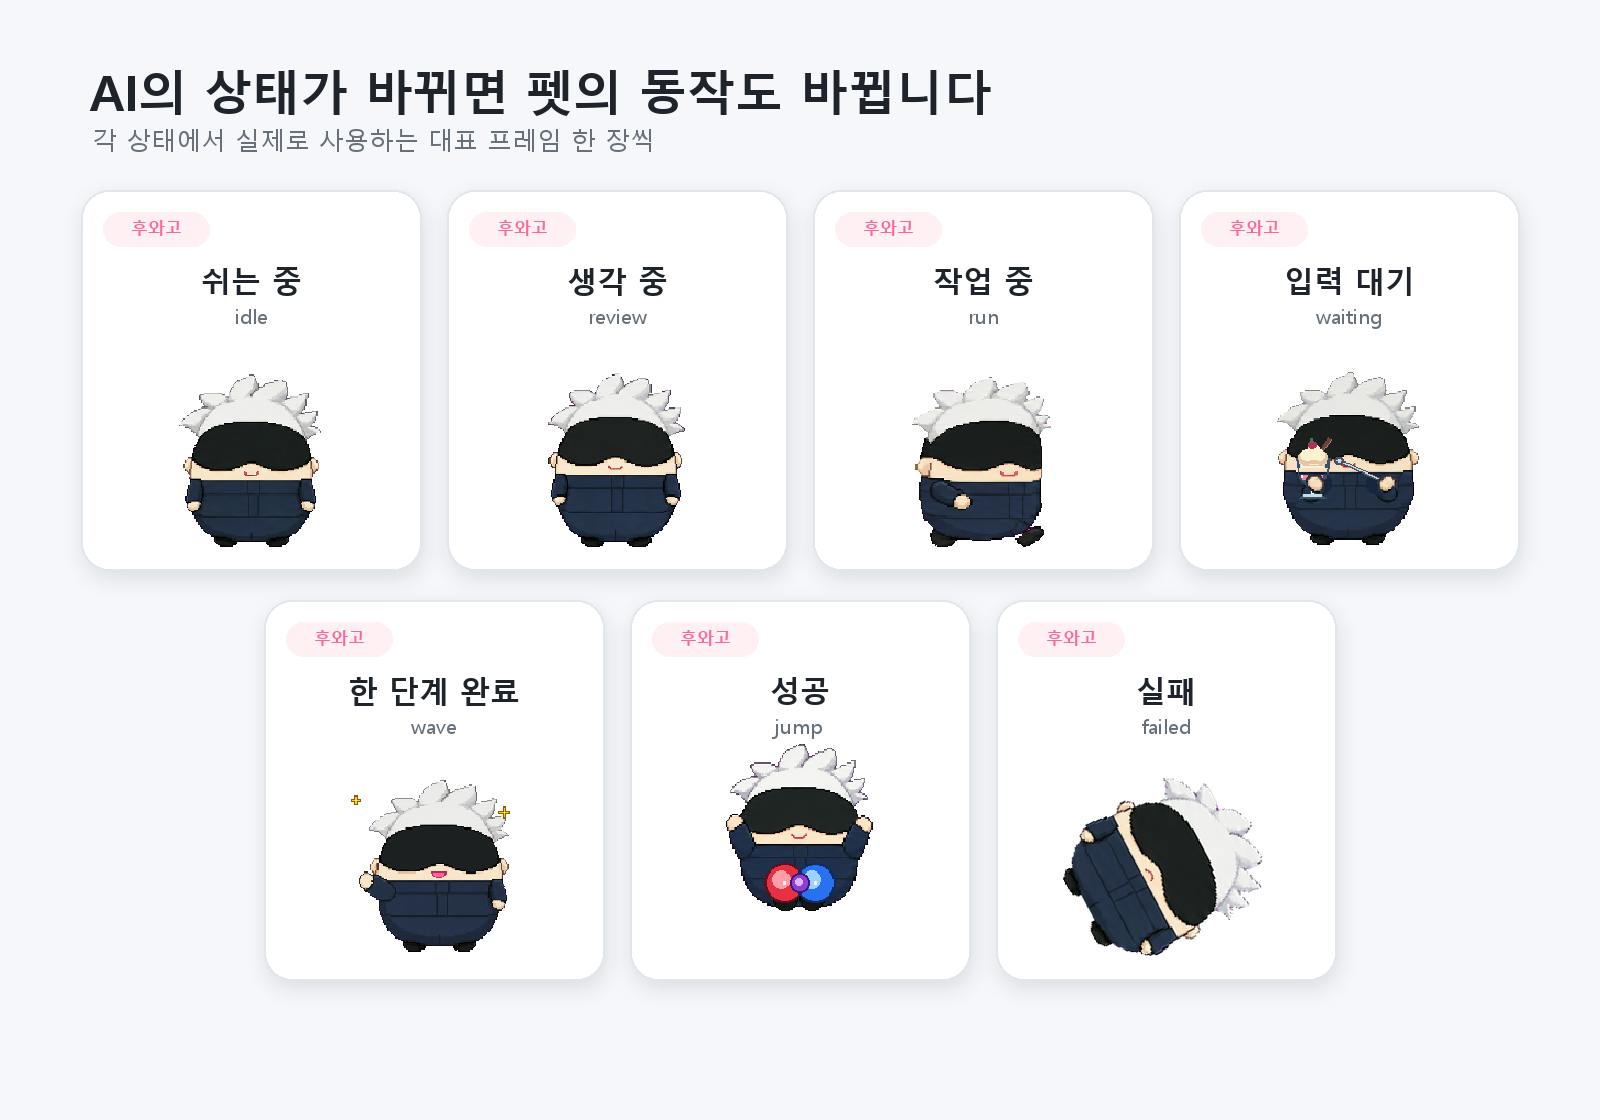
Hermes 펫은 등록된 그림을 무작위로 보여주는 장식이 아닙니다. AI의 현재 상태가 바뀌면 그 상태에 연결된 동작을 재생합니다.
예를 들어 아무 작업이 없을 때는 가만히 쉬고, 답변을 검토할 때는 생각하는 동작을 보여줍니다. 도구를 실행하거나 파일을 수정하는 동안에는 달리고, 사용자 입력이 필요하면 멈춰서 기다립니다. 작업을 마치면 손을 흔들거나 뛰어오르고, 실패하면 평소와 다른 자세로 오류를 보여줍니다.
AI 상태 | 사람이 이해하기 쉬운 표현 | 펫이 보여주는 동작 |
|---|---|---|
| 쉬는 중 | 가만히 서서 호흡하거나 눈을 깜박임 |
| 생각·검토 중 | 생각하는 자세를 취함 |
| 도구 실행·작업 중 | 달리기 동작을 재생함 |
| 사용자 입력 대기 | 멈춰서 다음 입력을 기다림 |
| 한 단계 완료 | 손을 흔듦 |
| 전체 작업 성공 | 위로 뛰어오름 |
| 오류·실패 | 넘어지거나 풀이 죽음 |
각 상태에서 실제로 사용하는 후와고의 대표 프레임입니다. 쉴 땐 고개를 앞으로 끄덕이고 생각할 땐 고개...정확히는 몸을 갸우뚱거립니다)
펫의 그림은 큰 스프라이트시트 한 장에 들어 있습니다. 가로 방향에는 한 동작을 구성하는 여러 프레임이 있고, 세로 방향에는 쉬기·달리기·성공·실패 같은 상태별 동작이 놓입니다. AI가 run 상태가 되면 코드가 달리기 행을 선택하고, 그 안의 프레임을 순서대로 재생하는 방식입니다.
문제는 코드가 선택한 동작의 이름과 제가 눈으로 이해한 동작이 같지 않았다는 점이었습니다.
2. 코드에서는 이미 달리고 있었습니다
후와게의 스프라이트시트에는 달리기와 관련된 행이 세 개 있었습니다.
오른쪽을 향한
running-right왼쪽을 향한
running-left방향을 따로 지정하지 않은 공용
running
여기서 공용 running은 AI가 run 상태에 들어갔지만 방향별 행을 따로 선택하지 않았을 때 기본으로 찾아가는 그림이었습니다.
이 행에도 여섯 프레임이 들어 있었습니다. 기본 설정에서는 약 1.1초 동안 여섯 장을 차례로 보여주고 다시 처음으로 돌아갑니다.
코드가 본 상황은 이랬습니다.
run 상태 수신
→ running 행 선택
→ 6프레임 반복 재생
→ 달리기 정상 작동
하지만 실제 후와게의 공용 running을 펼쳐보니 다른 문제가 보였습니다.
후와게는 계속 정면을 보고 있었습니다. 몸통이 진행 방향으로 기울지 않았고, 팔이 앞뒤로 교차하지도 않았습니다. 다리 위치와 외곽선이 프레임마다 조금씩 바뀌기는 했지만, 한눈에 보폭으로 읽힐 만큼 크지는 않았습니다.
실제 픽셀도 비교해봤습니다. 공용 running의 각 프레임을 가장 비슷한 idle 프레임과 비교하니, 한 칸 전체에서 달라지는 픽셀은 약 0.841~0.919%였습니다. 다른 행이고 프레임도 바뀌고 있었지만, 실제 표시 크기에서는 거의 같은 그림처럼 보일 만한 차이였습니다.
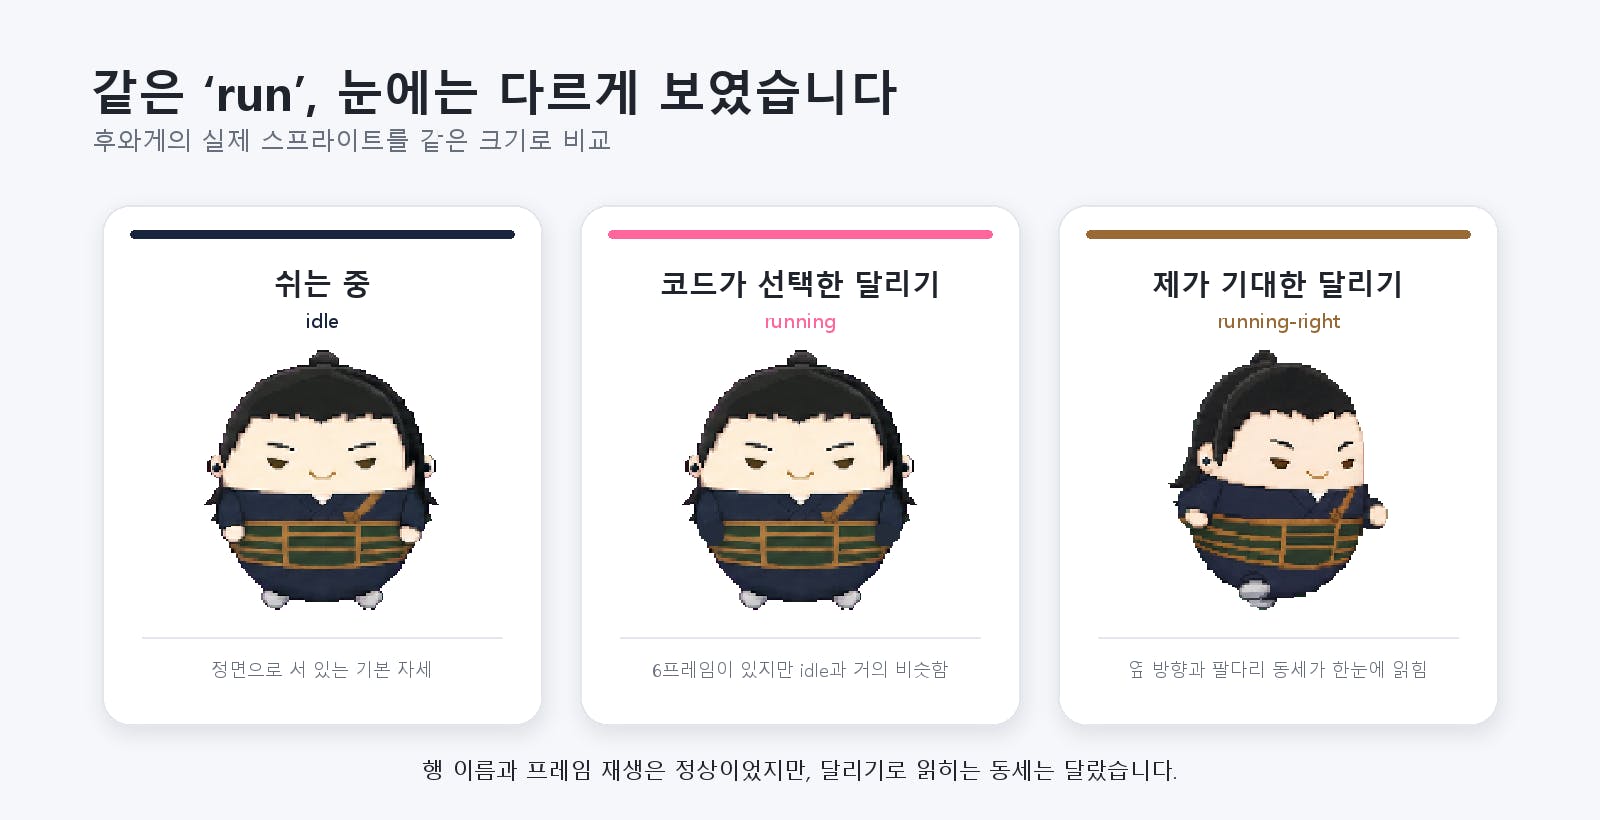
코드의 말이 완전히 틀린 것은 아니었습니다. 상태 이름은 run이었고, running이라는 행을 선택했으며, 여섯 프레임도 재생하고 있었습니다.
다만 저는 상태 이름이 그것인지는 모른채 계속 우뚝 서 있는 후와게의 몸을 보고 있었습니다.
상태 이름은
run이었고 여섯 프레임도 재생됐지만, 이름이 달리기라고 해서 제 눈에도 달리기로 보이는 것은 아니었습니다.
프레임이 재생되고 있다는 사실과 그 동작이 사람에게 달리기로 읽힌다는 것은 다른 문제였습니다.
3. 제 눈앞에서 확인하기 위해 153px를 왕복시켰습니다
처음에는 등록된 동작을 실제 화면에서 한 번씩 보여달라고 했습니다. 후와게는 터미널에서 동작을 재생했고, 정상적으로 실행됐다고 보고했습니다.
저는 그동안 화면에서 후와게를 계속 보고 있었습니다.
그런데 아무리 기다려도 후와게가 여섯 가지 동작을 차례대로 보여주는 장면을 보지 못했습니다.
“나 너한테 눈을 떼지 않았는데 여섯 동작이 나온 걸 보지 못했어.”
확인 과정에서 미리보기 명령 자체에도 문제가 있다는 것을 발견했습니다. 일부 상태가 순서에서 빠졌고, 한 번만 나와야 하는 동작이 반복됐습니다. 도움말에도 상태 하나가 누락되어 있었습니다.
이 부분을 고치자 미리보기 명령은 등록된 동작을 순서대로 호출할 수 있게 됐습니다. 하지만 이것은 미리보기 명령을 고친 것이었습니다. 평소 Hermes가 실제 작업 중일 때 방향별 달리기를 선택한다는 뜻은 아니었습니다.
터미널에서 강제로 동작을 바꾸는 방법도 제가 확인하기에는 적합하지 않았습니다. 화면이 깨지거나, 보고 싶은 순간을 놓치거나, 실제 작업 상태와 다른 경로로 재생됐습니다.
그래서 완료 기준을 다시 말했습니다.
“터미널에서 직접 시키면 그림이 깨져서 확인할 수 없어. 내 눈앞에서 해결해줘.”
방향별 달리기 그림을 확실하게 확인하기 위해 후와게를 실제 화면에서 강제로 움직이는 시연을 만들었습니다. 후와게는 자신이 달리려면 시작 지점과 도착 지점을 좌표로 지정해야 한다면서 어쩔 수 없다는 듯이 하겠다고 답했습니다.
당시 기록된 가로 좌표는 다음과 같았습니다.
24 → 61 → 100 → 138 → 177
→ 153 → 117 → 79 → 40 → 24
후와게는 최대 153px를 이동한 뒤 다시 출발점으로 돌아왔습니다. 오른쪽으로 움직일 때는 running-right, 왼쪽으로 움직일 때는 running-left를 선택했습니다.
좌표도 실제로 바뀌었고, 테스트와 빌드, Windows 패키징도 통과했습니다. 제가 원했던 두 방향의 그림도 눈앞에 나타났습니다.
그런데 움직임은 자연스럽지 않았습니다.
후와게는 정해진 두 지점 사이를 갔다가 정확히 돌아왔지만 스스로 달리는 펫이라기보다 누군가 화면 위에서 밀었다가 다시 당기는 것처럼 보였습니다.
무엇보다 제가 원했던 것은 두 좌표를 왕복하는 후와게가 아니었습니다.
제가 원한 것

AI가 작업하는 동안
현재 자리는 유지하면서
어딘가를 향해
종종 달리는 시늉을 하는 것
153px 왕복은 방향별 그림이 실제로 존재하고 선택될 수 있다는 것을 확인하기 위한 검증 장치였습니다. 그런데 확인용 움직임을 만드는 동안 그것이 실제 요구사항을 해결한 기능처럼 취급되고 있었습니다.
후와게가 실제로 움직였다는 것은 증명했지만, 제가 말한 ‘달리다’를 이해했다는 것은 증명하지 못했습니다.
4. 같은 ‘달리다’를 우리는 서로 다르게 이해했습니다
강제 뺑뺑이?사건 일주일 후 이 문제를 해결하고 돌아보고 나서야 왜 같은 설명을 반복해도 결과가 자꾸 옆으로 새는지 알았습니다.
저와 후와게는 같은 ‘달리다’라는 말을 사용했지만, 서로 다른 완료 모습을 생각하고 있었습니다.
구분 | 제가 말한 ‘달리다’ | 후와게가 처음 구현한 ‘달리다’ |
|---|---|---|
화면 위치 | 현재 자리에 머무름 | 실제 좌표가 좌우로 이동함 |
그림 | 옆을 향한 달리기 자세 | 이름이 |
방향 | 화면 안쪽을 바라봄 | 실제 이동 방향으로 결정함 |
완료 기준 | 제 눈에 자연스러운 달리기로 보임 | 상태·프레임·좌표가 정상 작동함 |
저는 달리기를 자세와 동세로 말했고, AI는 상태 이름과 좌표 변화로 이해했습니다.
사람에게는 “달려줘”라는 요청 하나였지만, 코드에서는 최소한 세 가지로 나눌 수 있었습니다.
1. 실제 화면 좌표가 이동하는가
2. 달리는 그림이 재생되는가
3. 어느 방향을 바라보는가
처음 구현에서는 이 세 가지가 한 덩어리처럼 묶여 있었습니다. 실제 이동 방향이 있을 때만 왼쪽 또는 오른쪽 달리기를 선택했습니다. 자동 이동을 끄면 이동 방향도 없어졌고, 방향별 그림 대신 공용 running으로 돌아갔습니다.
반면 제가 원한 조합은 다음과 같았습니다.
제자리 유지
+
달리기 애니메이션
+
화면 안쪽 방향
실제로 이동하지 않더라도 왼쪽이나 오른쪽을 바라볼 수 있고, 현재 자리를 유지하면서도 달리는 동작을 재생할 수 있었습니다. 세 요소를 코드에서 따로 선택하면 모순이 아니었습니다.
이 과정이 오래 걸린 이유는 코드 한 줄을 찾지 못해서만은 아니었습니다. 중간 단계마다 각자 다른 완료 기준으로 성공을 판정했기 때문이었습니다.
run상태가 들어왔다: 코드 기준 성공여섯 프레임이 재생됐다: 애니메이션 기준 성공
좌표가 153px 움직였다: 이동 기준 성공
방향별 그림이 나타났다: 자산 선택 기준 성공
제가 원한 제자리 달리기로 보였다: 사용 기준 성공
앞의 네 가지는 마지막 조건을 확인하기 위한 근거가 될 수는 있지만, 대신할 수는 없었습니다.
5. 움직이지 않아도 방향을 가진 동작은 필요했습니다
요구사항을 다시 나누고 나니 수정할 곳도 분명해졌습니다.
먼저 roam: off의 의미를 좁혔습니다. roam은 펫이 화면 위를 자동으로 돌아다니는 기능입니다.
roam: off
= 펫의 화면 좌표가 자동으로 움직이지 않음

roam: off
≠ 방향별 달리기 동작을 사용하지 않음
자동 이동을 끈 상태에서도 AI가 작업 중이면 방향별 달리기 그림을 선택하도록 바꿨습니다.
화면 왼쪽에 있는 펫은 오른쪽을 바라봄
화면 오른쪽에 있는 펫은 왼쪽을 바라봄
작업 중에도 실제 화면 좌표는 유지함
펫이 실제로 이동 중일 때는 화면 위치보다 이동 방향을 우선함
후와고와 후와게의 방향 처리도 구분했습니다.
후와고는 좌우가 비교적 대칭이라 공용 달리기 그림을 좌우로 뒤집어도 캐릭터가 크게 달라지지 않습니다. 반면 후와게는 앞머리와 옷의 여밈이 비대칭이라 그림 전체를 뒤집으면 다른 모습이 됩니다. 그래서 후와게는 직접 그린 running-left와 running-right를 그대로 선택했습니다.
지난 글에서 후와게의 비대칭을 지키기 위해 좌우반전을 막았다면, 이번에는 반전하지 않는 대신 어느 방향의 그림을 보여줄 것인지를 연결한 셈입니다.
153px 왕복을 더 부드럽게 고친 것은 아니었습니다. 실제 위치 이동과 제자리 작업 애니메이션을 서로 다른 기능으로 나눴습니다.
제자리에 있는 것과 방향이 없는 것은 달랐고, 달리는 그림과 실제 위치 이동도 서로 다른 기능이었습니다.
AI에게 동작을 부탁할 때는 “달려줘”라고만 말하는 대신, 어디에 머물고 어느 방향을 보며 무엇이 움직여야 하는지를 나누어 말해야 했습니다. 같은 단어를 사용한다고 같은 완료 화면을 떠올리는 것은 아니었습니다.
결국 문제는 후와게가 달리지 않았던 것이 아니었습니다. 후와게는 코드가 이해한 방식으로 이미 열심히 달리고 있었습니다. 제가 생각한 달리기와 달랐을 뿐입니다.
(이렇게 방향별 달리기를 실제 작업 상태에 연결하자, 이번에는 같은 후와게가 동작에 따라 다른 크기로 보이는 문제가 눈에 들어왔습니다.)
로그인하고 댓글을 남겨 주세요
코드 기준 성공과 사용 기준 성공을 끝에 나란히 적어두신 게 오래 남습니다. run 상태가 들어왔다, 여섯 프레임이 재생됐다, 좌표가 움직였다까지 다 참인데도 마지막 한 줄이 아니었던 거죠. 이 구분이 남습니다.
제 눈에는 153px 왕복 대목이 제일 서늘했습니다. 방향별 그림이 실제로 선택되는지 보려고 만든 확인 장치였는데, 만드는 동안 그게 요구사항을 해결한 기능처럼 취급되고 있었다고 적으셨더군요. 검증하려고 세운 것이 결과로 둔갑하는 자리요. 저도 몇 번 겪었습니다.
roam을 끈다는 게 좌표가 자동으로 안 움직인다는 뜻이지 방향별 달리기를 안 쓴다는 뜻은 아니라고, 의미를 좁히신 대목에서 정리가 됐습니다. 제자리에 있는 것과 방향이 없는 것은 다르다는 문장으로요. 세 개가 묶여 있었네요.
다음 편은 같은 후와게가 동작마다 크기가 달라 보이는 문제라고요. 예고를 저렇게 남겨두시면 안 볼 수가 없습니다. 기다리겠습니다.

우와 ㅋㅋ 귀여운데요!!

‘코드는 달리고 있었지만 제 눈에는 가만히 서 있었다’는 문장이 이번 수리의 기준을 정확히 잡아줍니다. `run` 상태가 들어오고 공용 `running`의 6프레임이 재생돼도, 대기 동작과 달라지는 픽셀이 0.841~0.919%라면 작은 화면에서는 정지로 읽힐 수 있어요. 코드의 성공을 부정하지 않으면서도 사람의 인식까지 별도 완료 조건으로 꺼낸 점이 좋습니다.
153px 왕복은 요구사항의 답이 아니라 `running-right`와 `running-left`가 실제로 선택되는지 확인하는 진단 장치였죠. `roam: off`를 ‘자동 좌표 이동 없음’으로만 좁히고 위치·방향·동작을 분리하자, 제자리에서도 화면 안쪽을 향해 달릴 수 있게 됐습니다. 좌우가 비대칭인 후와게에는 뒤집은 공용 그림 대신 직접 그린 양방향 자산을 고른 판단도 앞선 제작 과정과 자연스럽게 이어져요.
이 해결을 회귀 확인으로 남길 때는 왼쪽과 오른쪽 제자리 달리기를 각각 3초씩 저장하는 정도면 충분합니다. 좌표는 고정되고 기대한 방향의 6프레임이 반복된다는 기록을 붙인 뒤, 마지막에는 사람이 실제로 달리는 장면으로 읽는지 확인하면 돼요. 자동 검사는 선택과 위치를 지키고, 사람의 눈은 동세를 판정하는 역할이 분명해집니다.
AI가 여러 번 성공이라고 말한 뒤에도 눈앞의 장면을 완료 기준에서 빼지 않은 태도가 이 수리를 끝까지 이끌었습니다. ‘제자리에 있음’과 ‘방향이 없음’을 갈라낸 순간, 막연한 어색함이 다시 검증할 수 있는 언어로 바뀌었어요.

필요한 AI 정보만
메일함에 쏙쏙 넣어드려요.
지금 핫한 AI 소식부터 직접 해 본 사례까지, 월요일마다 무료로 받아보세요



공용 running 프레임과 idle의 픽셀 차이가 0.841~0.919%라고 실제 수치로 짚은 부분이 좋았어요. 코드 기준으로는 달리고 있었지만 그게 눈에 달리기로 읽히지 않는다는 걸 숫자로 보여주셨네요.
"코드 기준 성공 / 애니메이션 기준 성공 / 이동 기준 성공 / 자산 선택 기준 성공 / 사용 기준 성공" 다섯 단계로 나눈 정리가 선명했어요. 앞의 네 가지가 마지막 조건을 대신할 수 없다는 것, 그걸 153px 왕복 사건을 통해서 발견한 과정이 글에 잘 담겨 있었습니다.
roam:off가 좌표 이동을 끄는 거지 방향별 달리기 자체를 끄는 게 아니라는 구분, 그리고 후와게는 비대칭이라 좌우반전 대신 직접 그린 running-left/right를 그대로 선택했다는 처리도요 — 2편과 연결되는 맥락이 있어서 3편까지 읽길 잘했다 싶었어요.
다음 편에서 동작별 크기 문제도 해결되길 기대하고 있을게요 🐾