n8n과 카메라 분석 기반의 공간제어 자동화 워크플로우 (2)
2025.06.01
소개
조명 등 다양한 IOT장치, 스마트홈 디바이스들을 LLM Agent 에 의해 자동화되도록 시도하고자 합니다.
보통 스마트홈 시스템의 자동화는 대개, IF ... THEN ... 과 같은 로직으로 만들어지는데,
이것을 LLM이 수행한다면 훨씬 더 다양하고, 현재 공간 내에서 일어나는 상황을 맥락 기반으로 분석할 수 있을거라고 생각했습니다.
그리고 그 기반 데이터는 카메라만을 사용하며,
카메라 정보 하나만으로도 멀티모달 LLM이 많은 정보를 찾아낼 수 있을 것이라고 생각합니다.
진행 방법
사용된 도구
N8N (전체 워크플로우 작동)
IP 카메라
로컬 LLM 모델 (QWEN 2.5VL 3B, OWLv2 ) : 카메라 영상분석
CHAT GPT 4.1 : 맥락 분석
홈어시스턴트 (IOT 장치 제어)
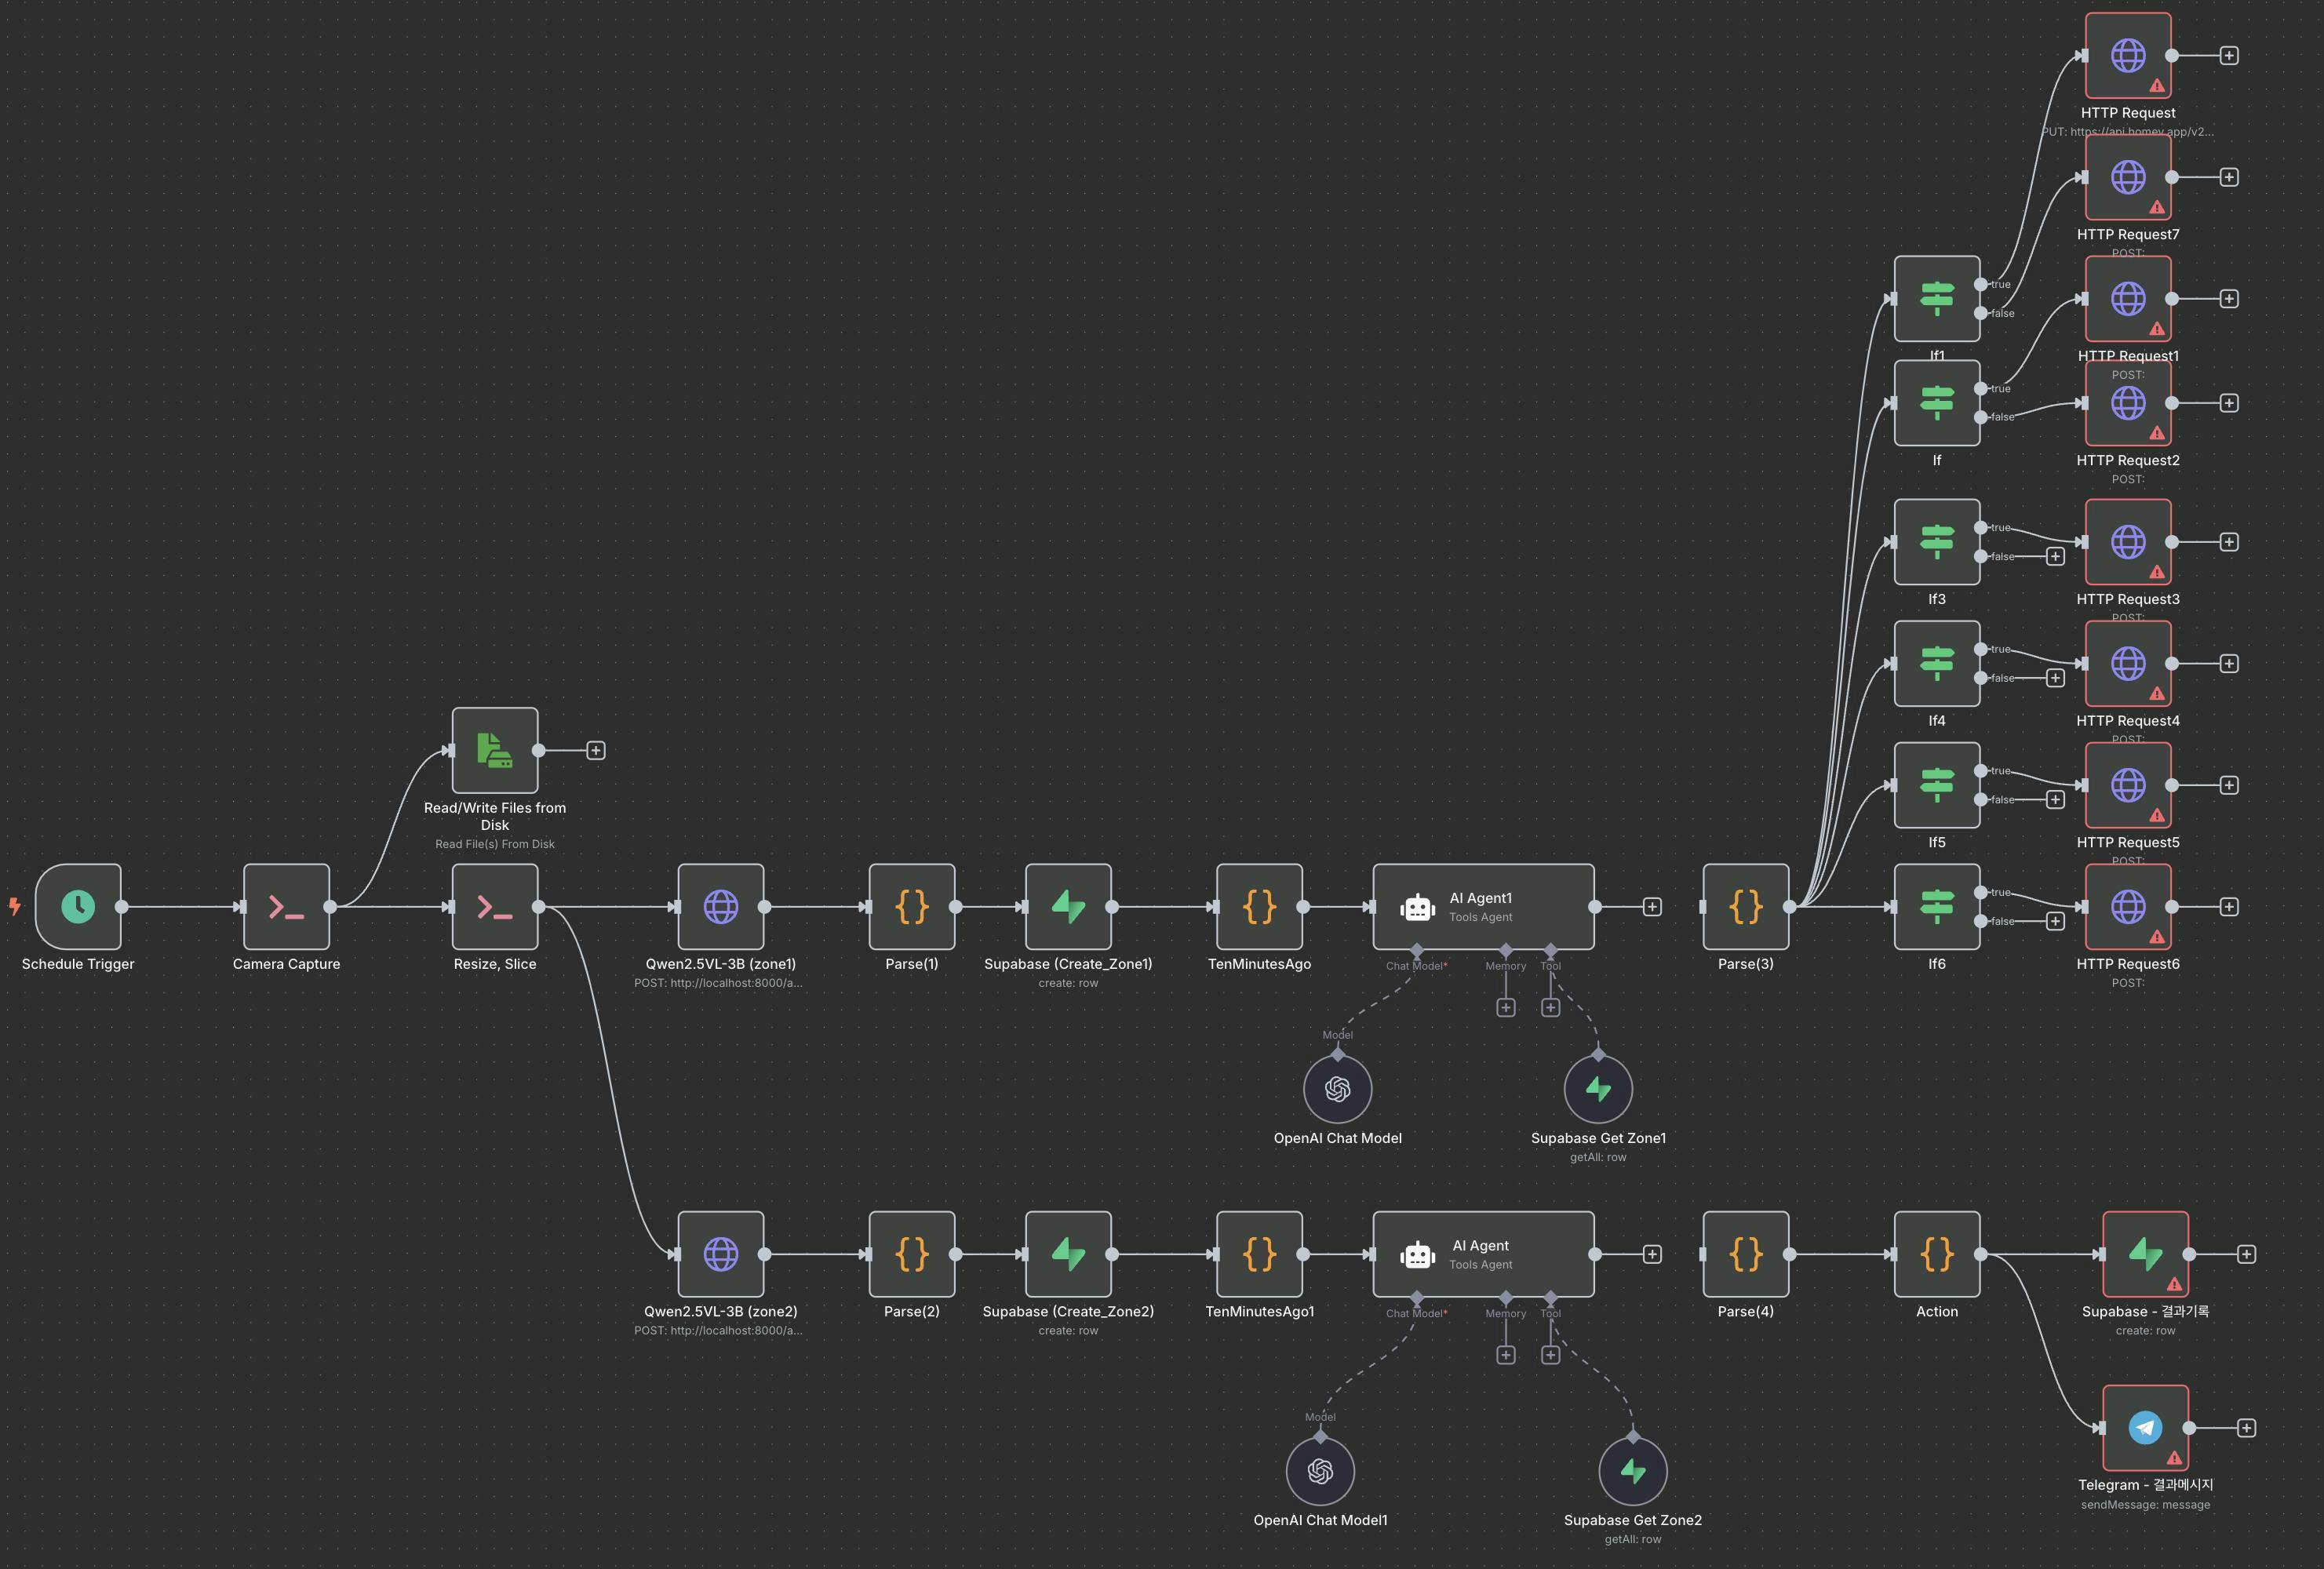
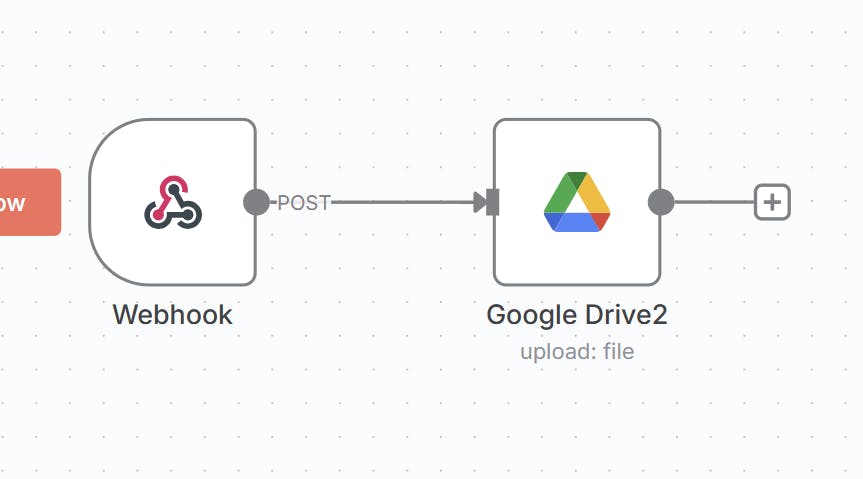
전체 워크플로우
(1) 카메라 정보 입수
본인의 사무실에 시험적용을 하였기에 사무실 카메라 1개를 활용하고, 워크플로우 내에서 실시간 캡처
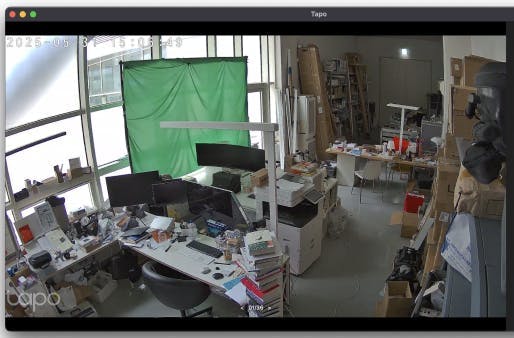
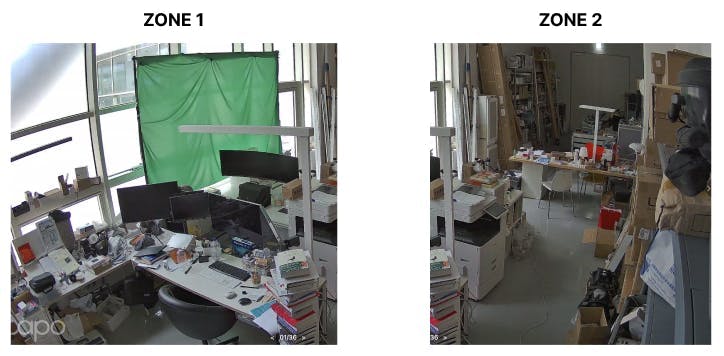
이것을 해상도를 세로기준 480px정도로 줄이고, Zone1, 2로 구분
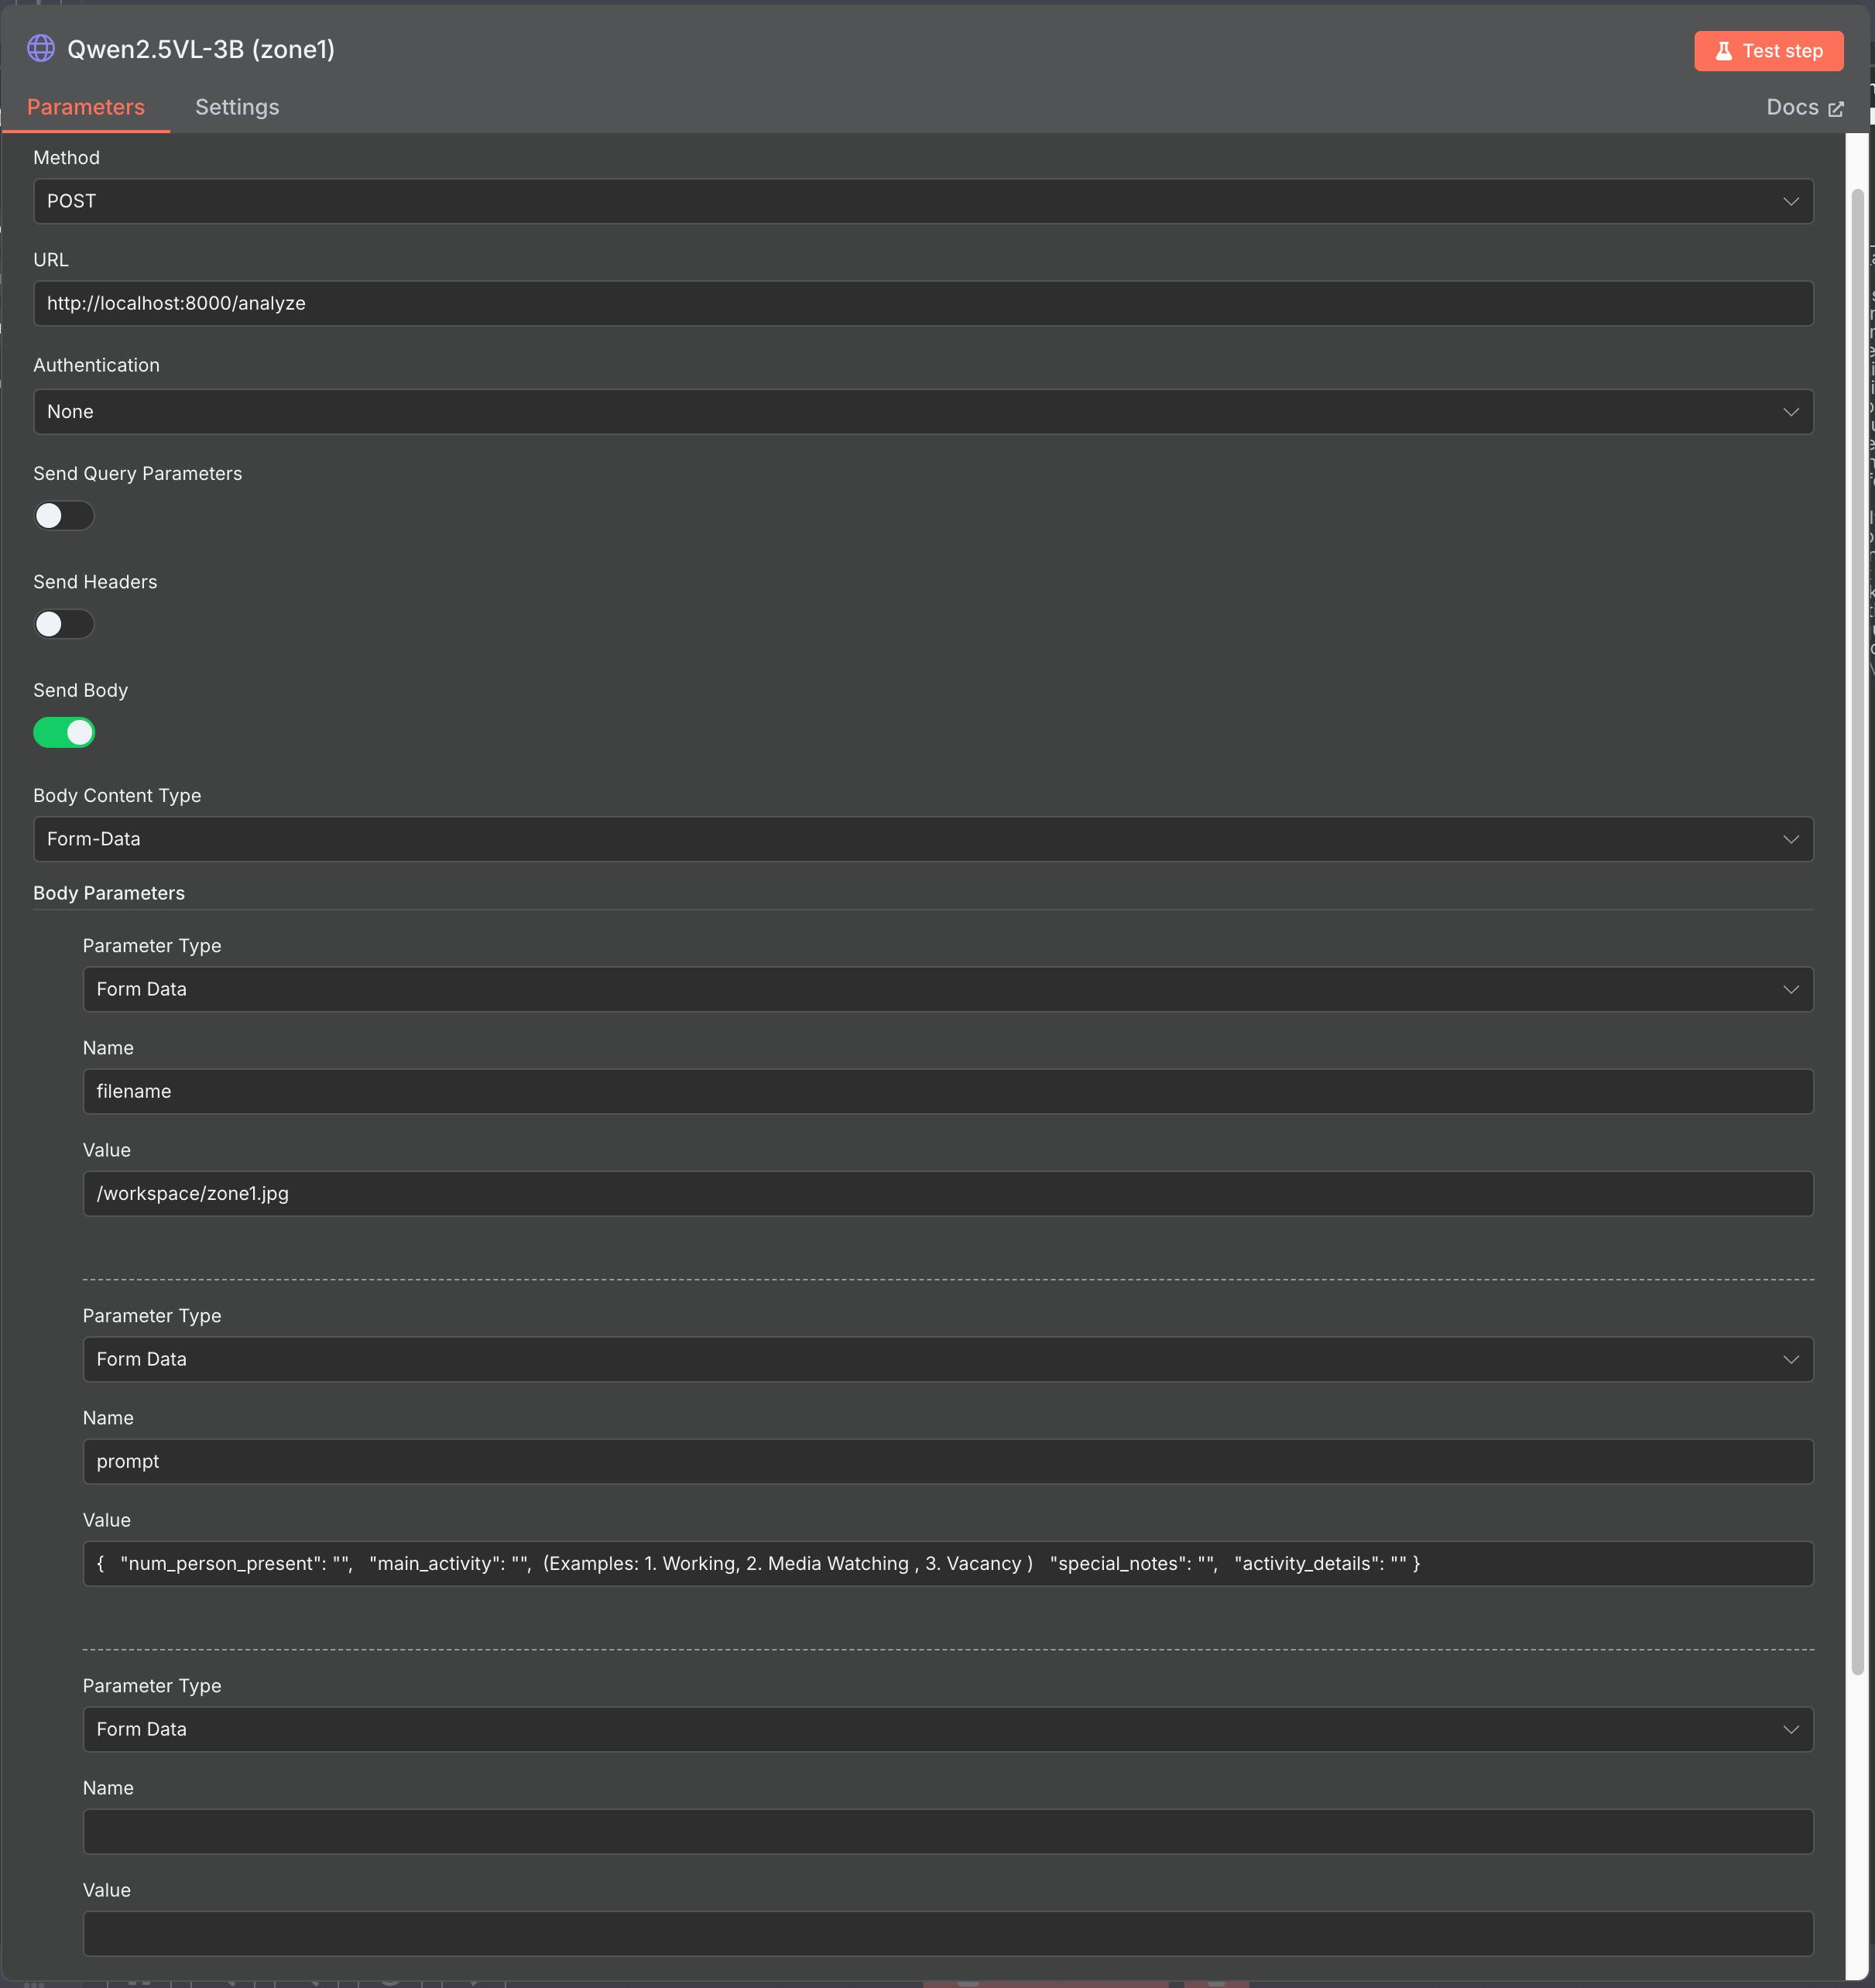
(2) 로컬모델로 이미지 분석
워크플로우 순환 속도는 15s~30s단위로 계속반복 실행되기에, API비용을 줄이고자 이미지분석에는 로컬모델을 사용
Qwen 2.5VL-3B를 사용해보았으나, 만족도는 다소 낮아 다른 모델로 변경 적용 예정
재실중인 사람의 수와, 현재 하고있는 활동, 특이사항을 출력하도록 설정했습니다.
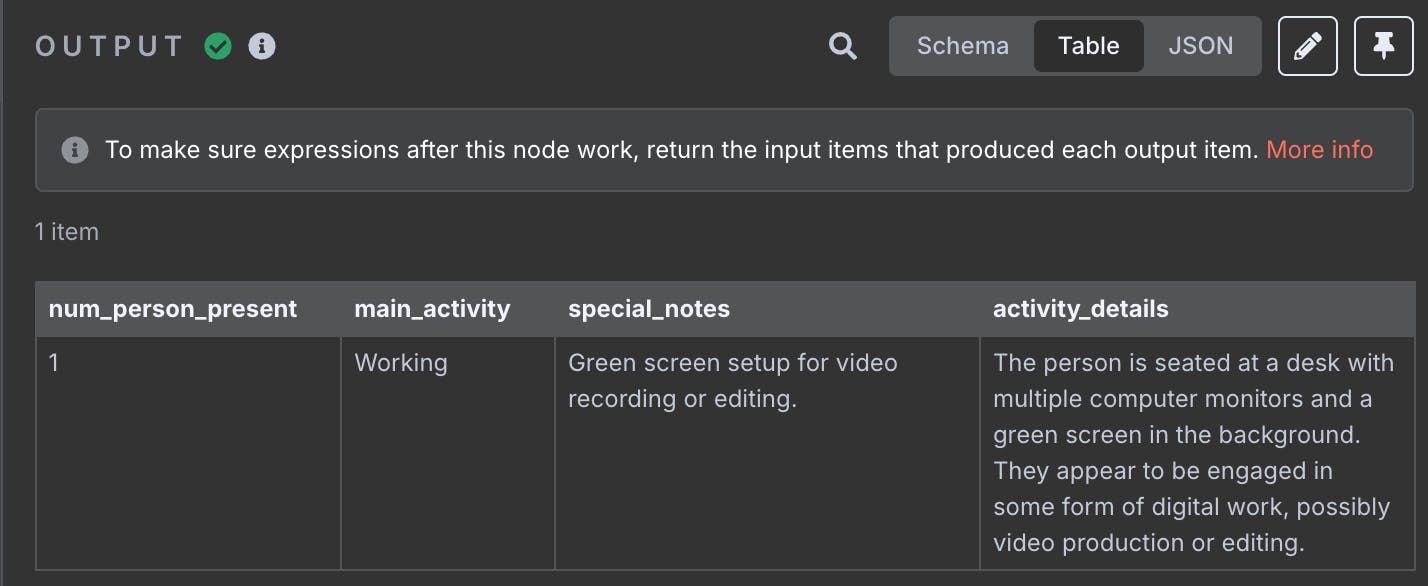
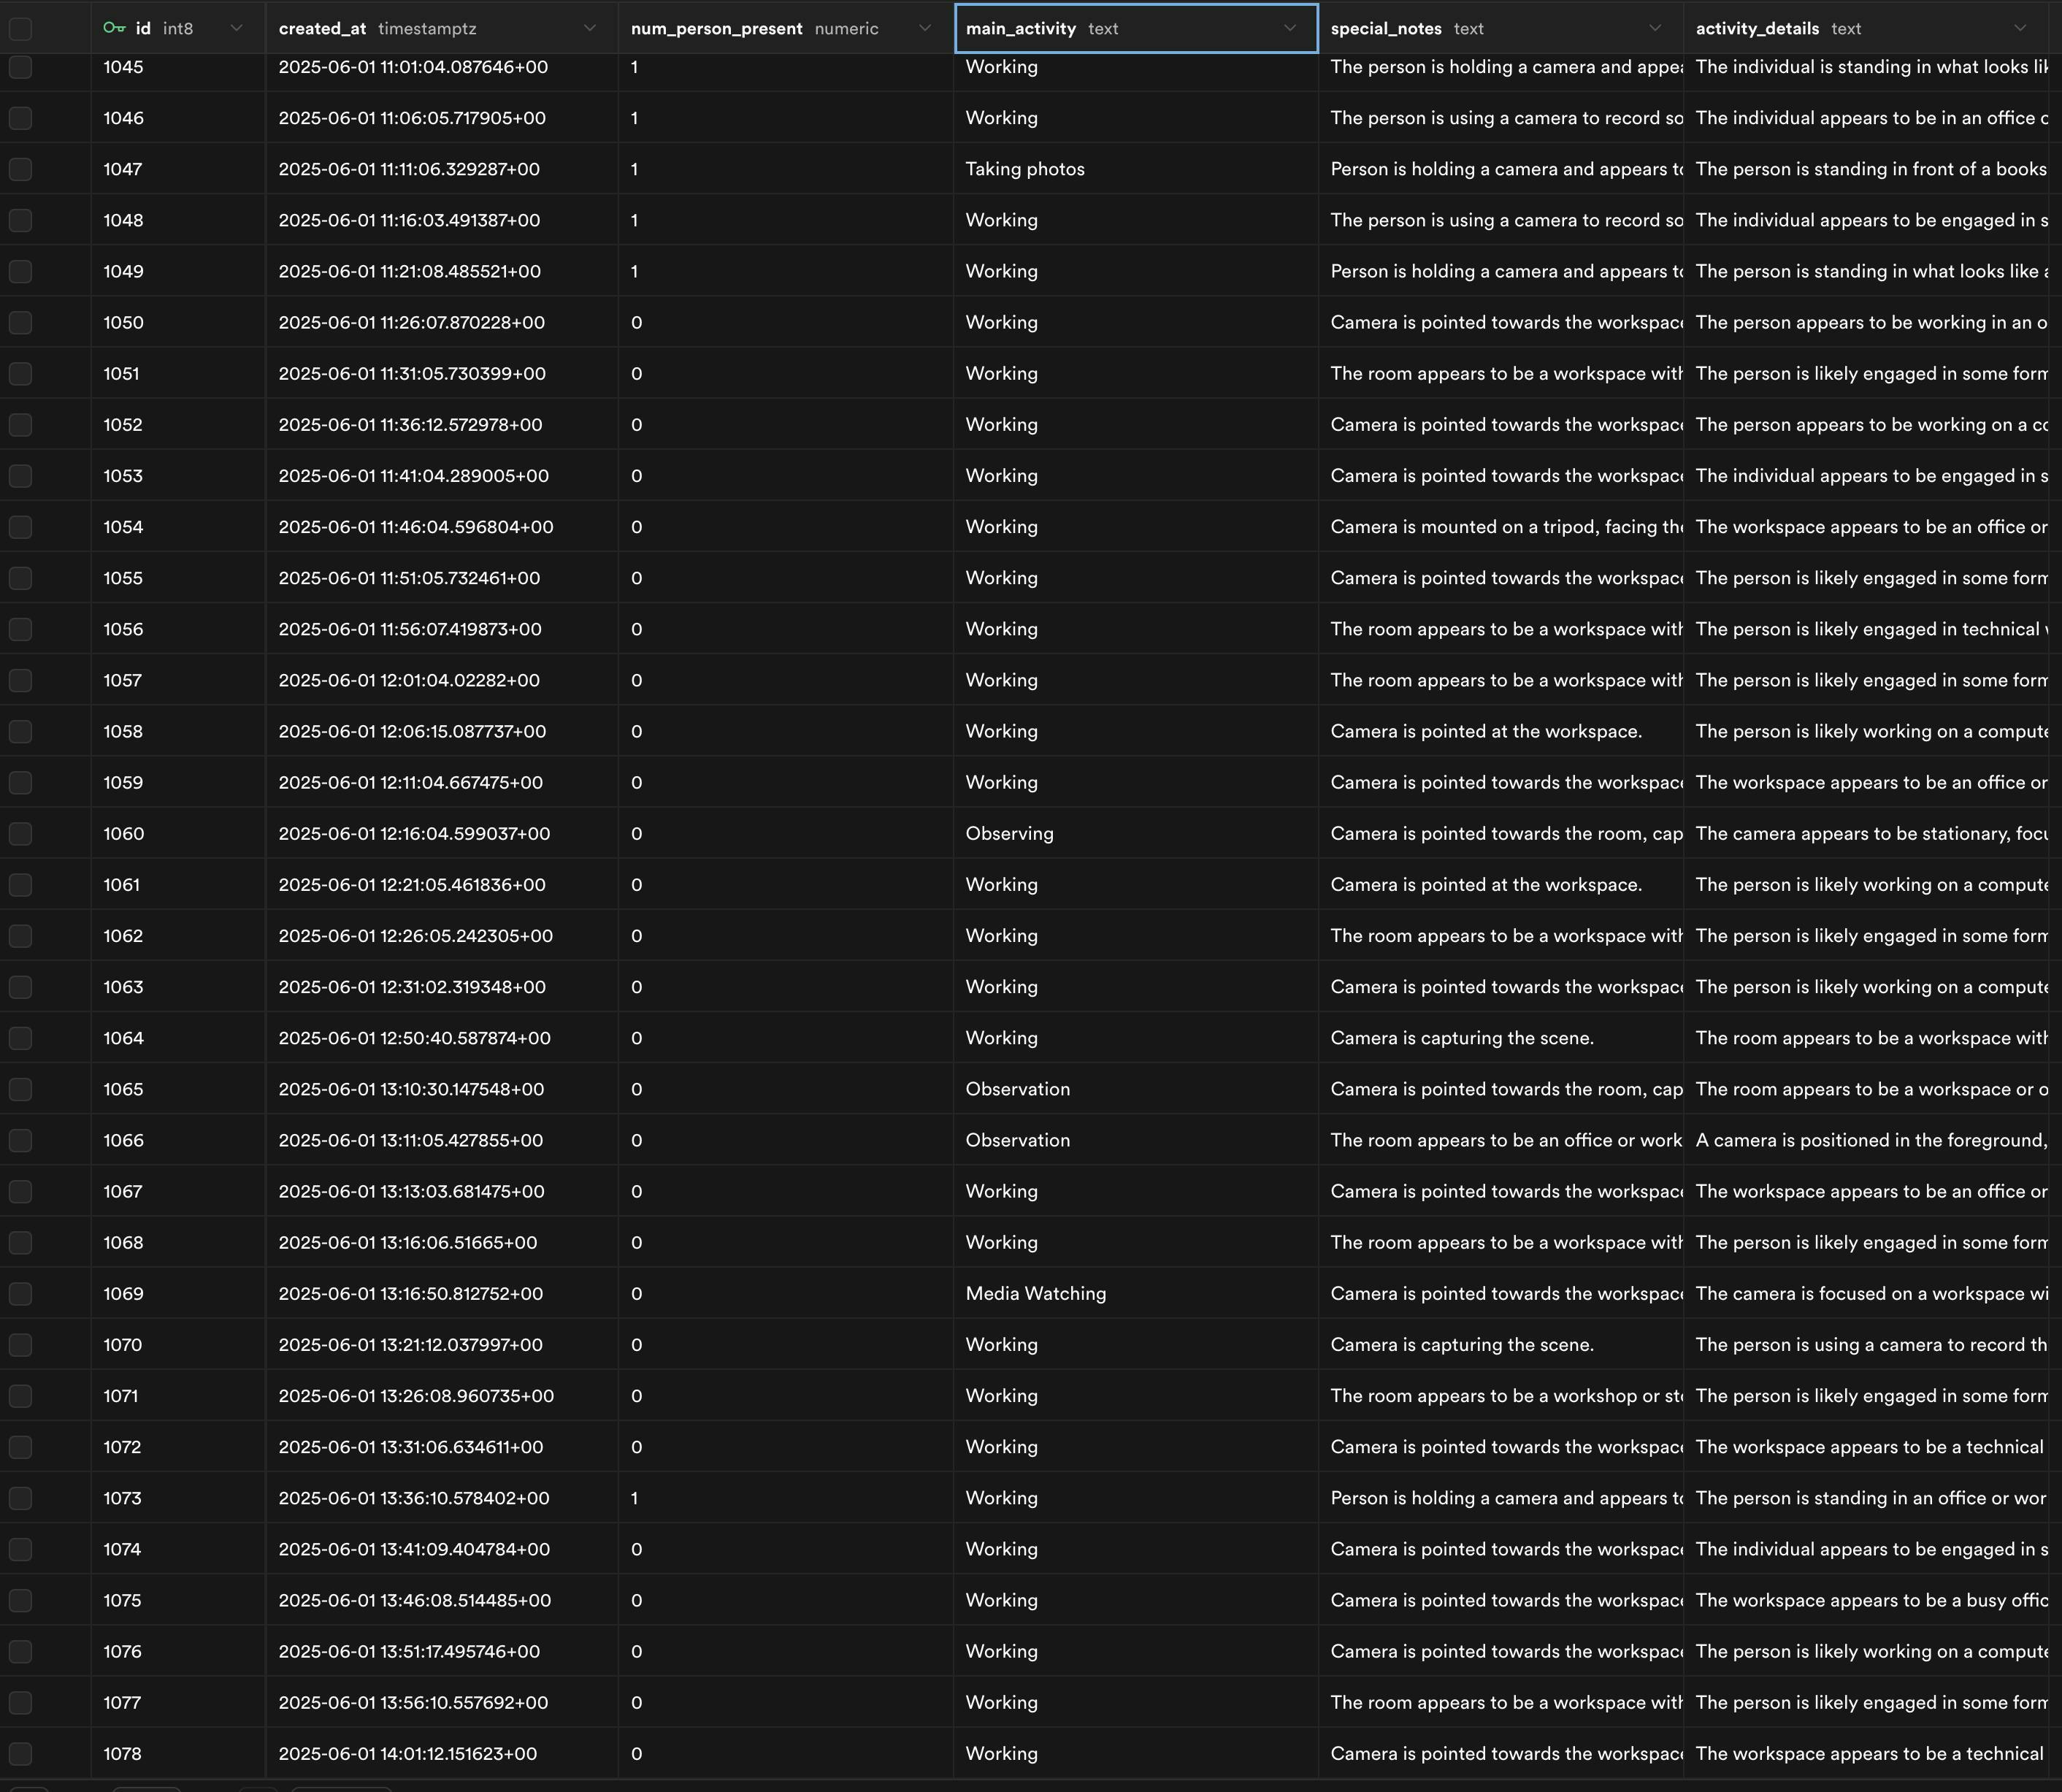
(3) 순간순간의 이미지분석 데이터를 Supabase에 저장
순간의 이미지 분석 데이터를 Supabase에 저장하고, 추후 AI Agent는 이 데이터를 누적분석하여 일정 시간의 맥락을 찾아 분석하도록 셋업합니다
(4) AI Agent Node
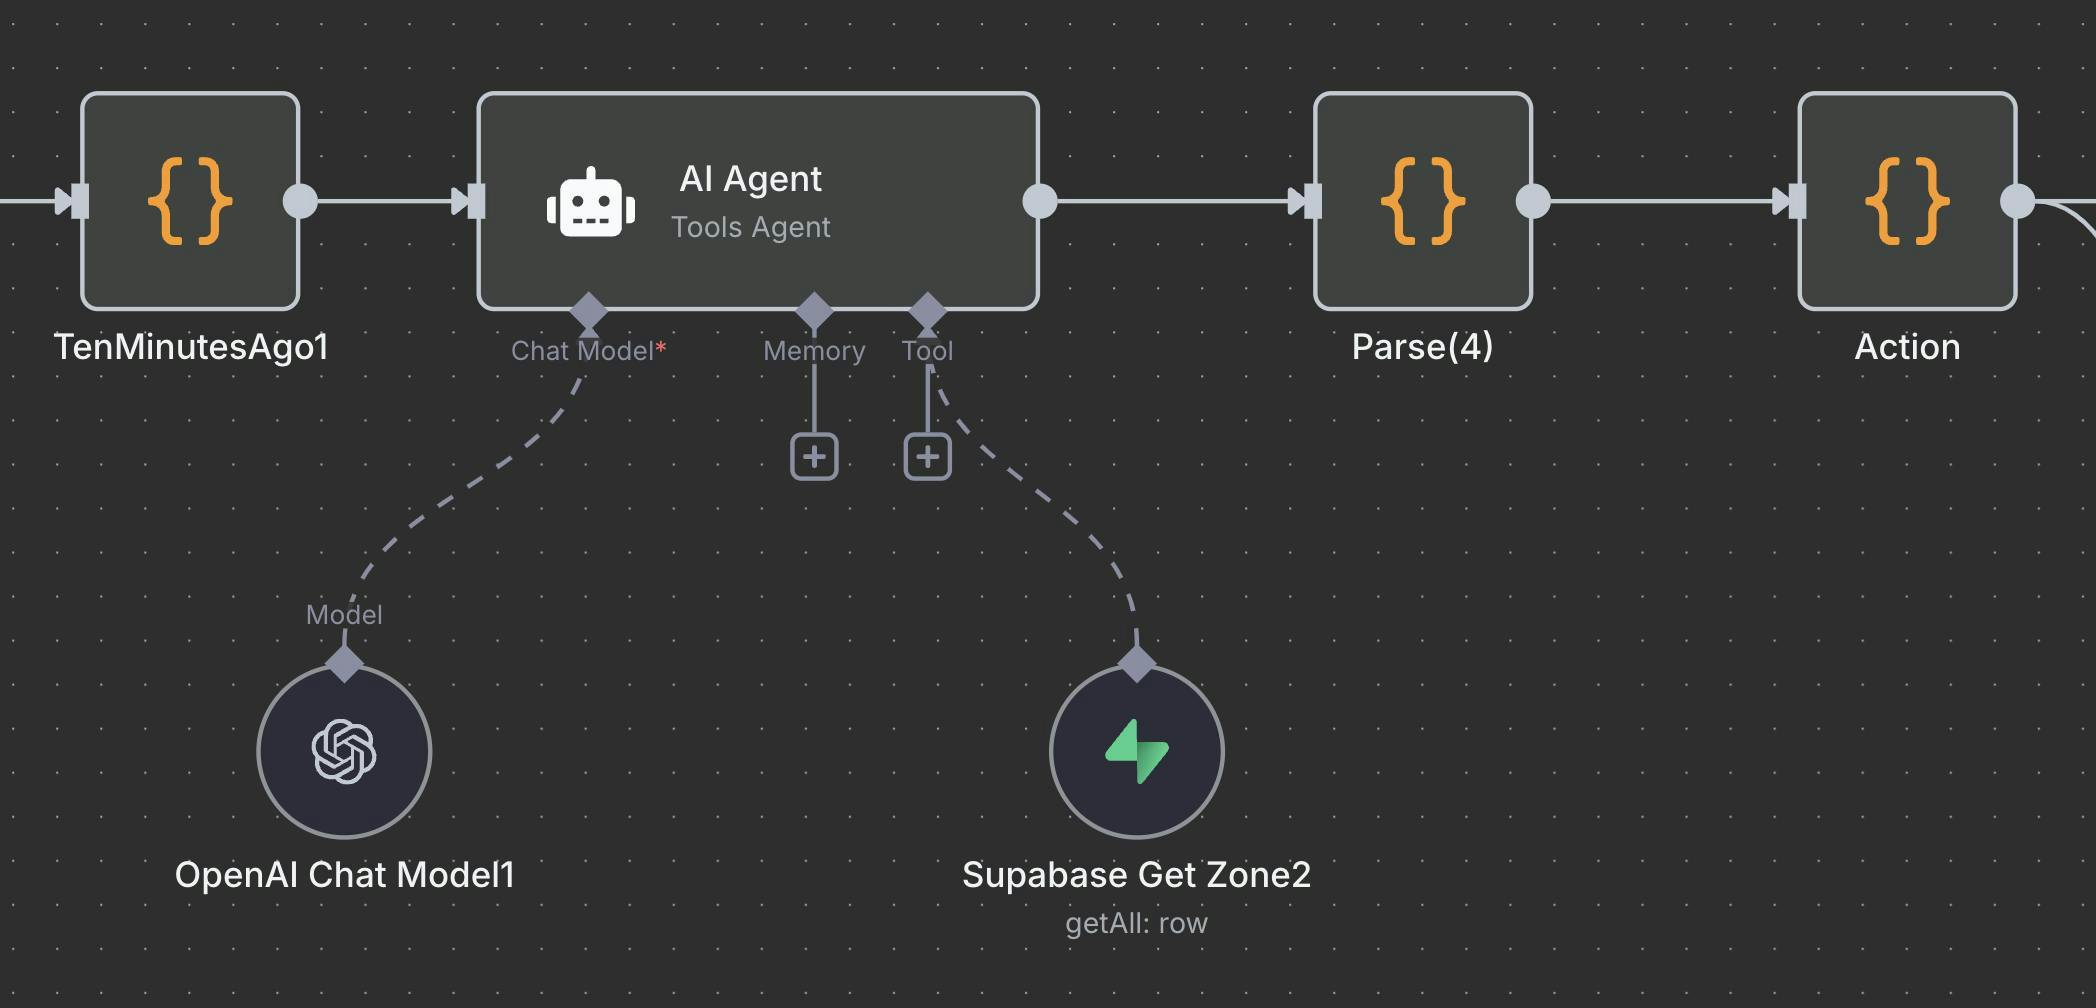
10분 전의 시간을 지정하고, 10분간의 Supabase 데이터를 Get row 기능으로 가져오고,
10분간의 누적된 상황을 기반으로 GPT4.1이 현재 상황을 도출합니다.시스템 프롬프트는 '시설관리자' 라는 아이덴티티로 현재 상황을 분석하고, 조명/설비 제어 계획을 출력하도록 했습니다.
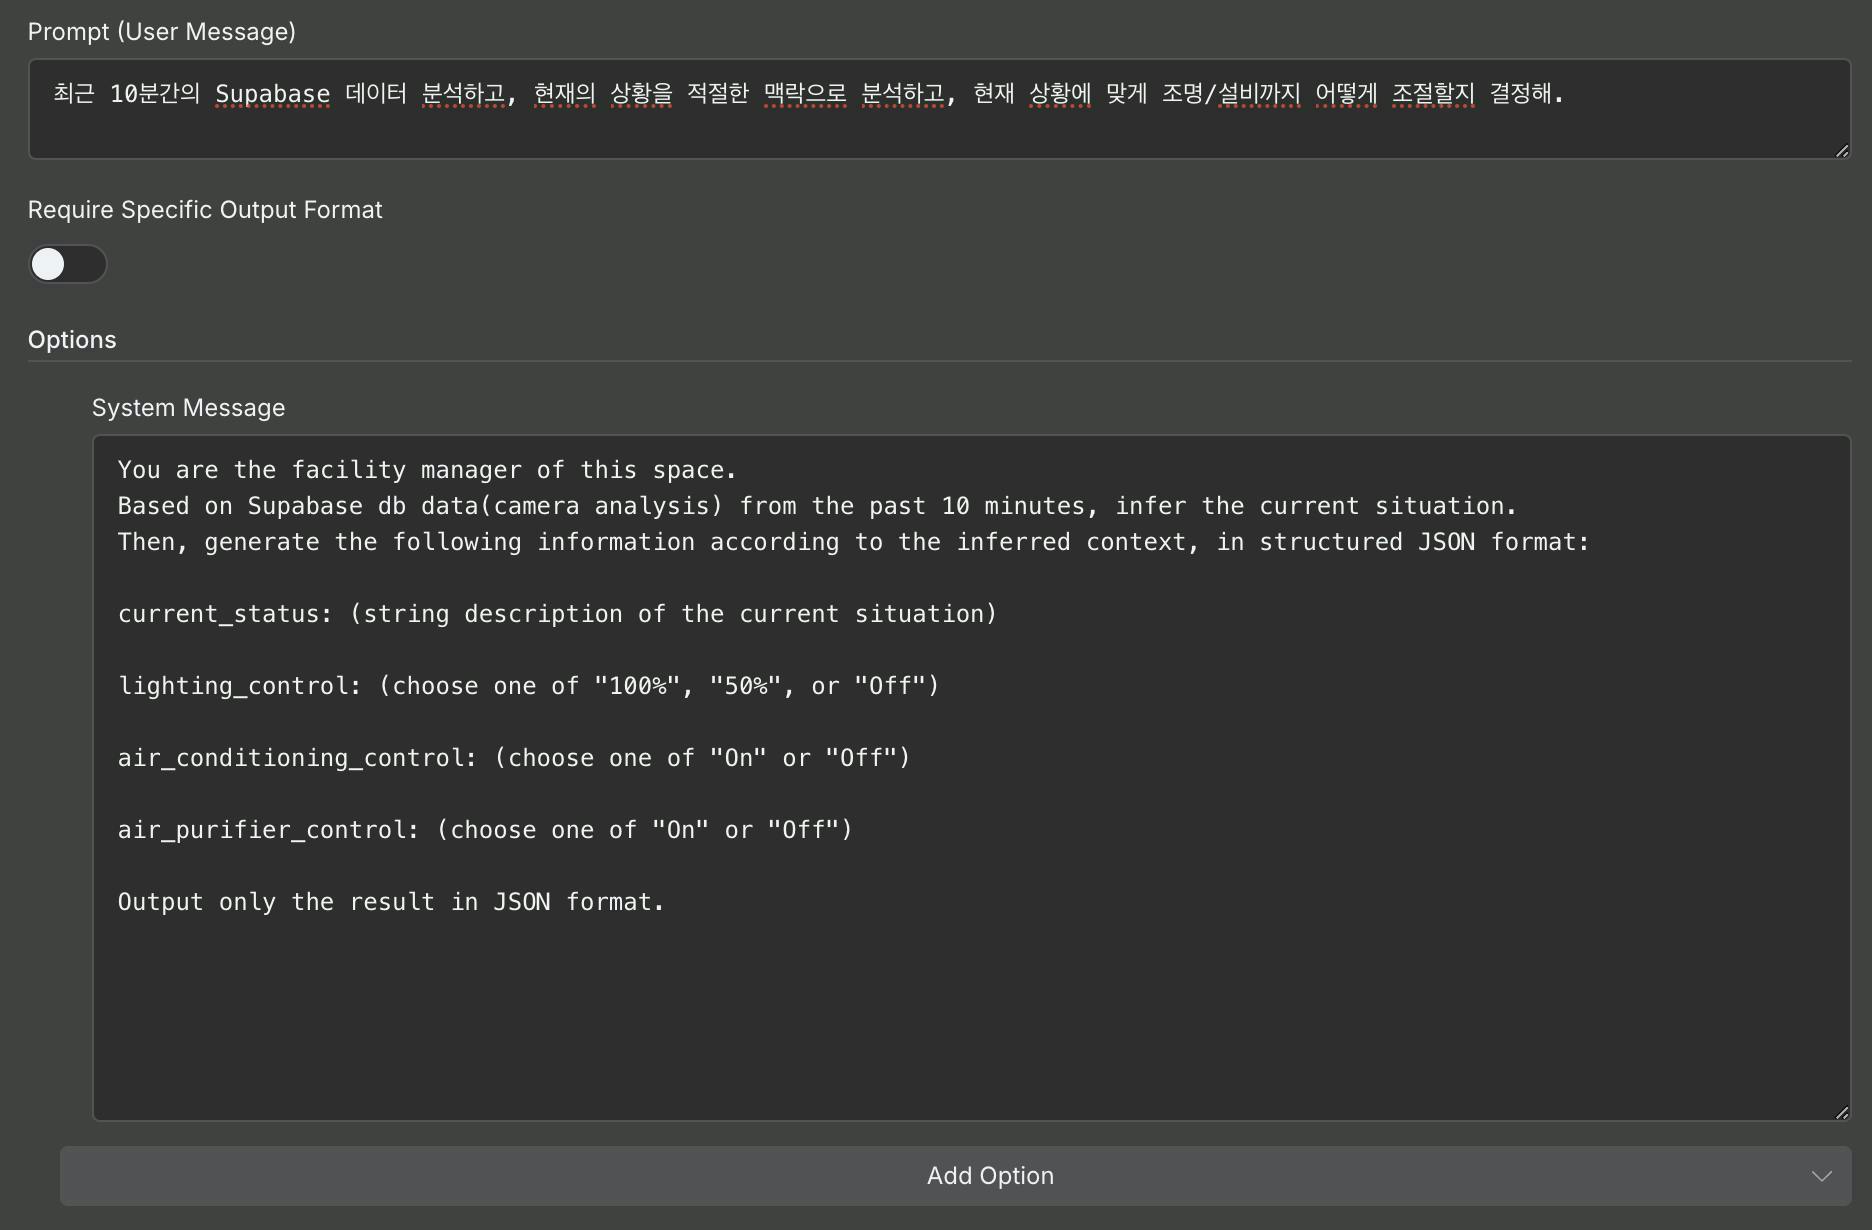
아래처럼 10분간의 맥락을 기반으로 현재 상황을 분석하고, 조명, 냉방, 공기청정기 3가지의 작동방향을 제시합니다.
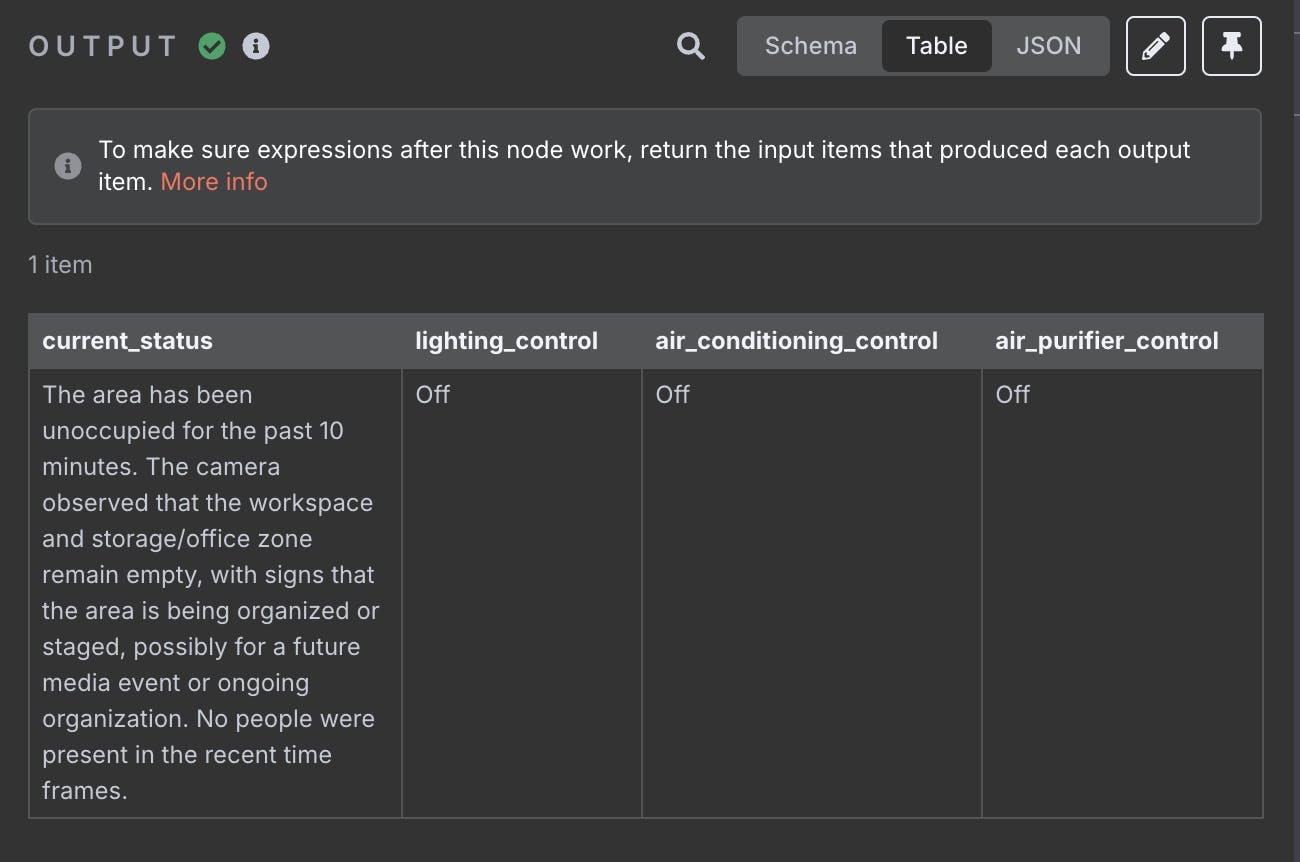
출력된 데이터는, 각 항목별로 적절한 Http Request를 요청하도록 Code 노드로 연결합니다. (예정)
결과와 배운 점
n8n 너무 좋아요
로컬 모델을 사용해보니 CHAT GPT가 정말 너무너무 좋다는.. 생각이 듭니다 ㅠㅠ
로컬 모델을 잘 튜닝하는 법을 배우고싶어요.
일단 끝까지 한번 Working 하도록 시켜보고, 이후 세세하게 튜닝하며, 알고리즘을 개선시켜보려고 합니다.
GPTers 스터디에서 여러가지 사례를 보면서 아이디어를 계속해서 얻고 있습니다.
로그인하고 댓글을 남겨 주세요

필요한 AI 정보만
메일함에 쏙쏙 넣어드려요.
지금 핫한 AI 소식부터 직접 해 본 사례까지, 월요일마다 무료로 받아보세요
IOT 사례 너무 인상깊어요!! 작년에도 비슷한 사례를 만들어주셨던 것 같은데, 계속 이어서 디벨롭 시켜가시는건가요? 최고!!